83-114 חדו"א 2 להנדסה
חומר עזר
- הגדרות, טענות ומשפטים (PDF): כל ההגדרות והמשפטים של הקורס בניסוח מדויק, ובשוליים קישור לרגע שבו כל פריט נאמר, בסרטון של הלוח הירוק או בהקלטת ההרצאה (גרסה להדפסה בשחור-לבן). אותו תוכן מופיע גם בדף הזה.
- מבחנים ובחנים עם פתרונות, ותרגילים
- סיכום אינטגרלים במישור ובמרחב
- קבצי סיכום ההרצאה אודיסאה תשפ"ב
- קבצי סיכום ההרצאה אודיסאה תשפ"ד
- הספר המצוין של סמי זעפרני
- רשימת נושאים ומבנה המבחן
- תרגילי הכנה למבחן עם פתרונות מלאים (באדיבות רן דותן)
סרטוני ותקציר ההרצאות
כל ההרצאות של תשפ"ו הוקלטו, בשתי הכיתות. הסיכום הוא התוכן של הקובץ "הגדרות, טענות ומשפטים": ליד כל הגדרה ומשפט יש קישור לרגע שבו הם נאמרים (▶ סרטון), ולתחילת ההוכחה כשהוכחו (▶ הוכחה). הקישור הוא לסרטון הקצר של הלוח הירוק כשיש כזה שמתאים לחומר של הקורס, ואחרת להקלטת ההרצאה (של כיתת ההנדסה, ושל כיתת אודיסאה כשהפריט נלמד רק שם). סרטוני הלוח הירוק מוטמעים לפני הפריטים שהם מסבירים; בסעיף שאין לו סרטון כזה מוטמעת ההקלטה, מהרגע שבו הסעיף מתחיל.
פרק 1 - טורים
ההרצאות של הפרק (תשפ"ו), לפי תאריך: הנדסה: 16.3.26 · 20.3.26 · 23.3.26; אודיסאה: 13.3.26 · 17.3.26 · 20.3.26 · 24.3.26
מבוא והגדרה

תהי [math]\displaystyle{ a_n }[/math] סדרה ממשית.
סדרת הסכומים החלקיים (סס"ח בקיצור) של [math]\displaystyle{ a_n }[/math] היא הסדרה [math]\displaystyle{ S_n }[/math] המוגדרת ע"י:
- [math]\displaystyle{ S_1=a_1 }[/math];
- לכל [math]\displaystyle{ n\in\mathbb N }[/math] מתקיים [math]\displaystyle{ S_{n+1}=S_n+a_{n+1} }[/math].
כלומר, לכל [math]\displaystyle{ n\in\mathbb N }[/math] מתקיים
- [math]\displaystyle{ \displaystyle S_n=\sum_{k=1}^n a_k . }[/math]
תהי [math]\displaystyle{ a_n }[/math] סדרה ממשית, ותהי [math]\displaystyle{ S_n=\sum_{k=1}^n a_k }[/math] סדרת הסכומים החלקיים שלה.
- יהי [math]\displaystyle{ L\in\mathbb R\cup\{\pm\infty\} }[/math]. אומרים כי [math]\displaystyle{ \sum_{k=1}^\infty a_k=L }[/math] (סכום הטור הוא [math]\displaystyle{ L }[/math]) אם [math]\displaystyle{ \lim_{n\to\infty}S_n=L }[/math].
- אם לסדרה [math]\displaystyle{ S_n }[/math] יש גבול סופי, אומרים כי הטור [math]\displaystyle{ \sum_{k=1}^\infty a_k }[/math] מתכנס.
- אם לסדרה [math]\displaystyle{ S_n }[/math] אין גבול סופי, אומרים כי הטור [math]\displaystyle{ \sum_{k=1}^\infty a_k }[/math] מתבדר.
- יהי [math]\displaystyle{ m\in\mathbb Z }[/math]. לטור [math]\displaystyle{ \sum_{k=m}^\infty a_k }[/math], שאיבריו [math]\displaystyle{ a_k }[/math] מוגדרים לכל שלם [math]\displaystyle{ k\ge m }[/math], ההגדרות זהות, עם הסכומים החלקיים [math]\displaystyle{ \sum_{k=m}^n a_k }[/math] עבור [math]\displaystyle{ n\ge m }[/math].
כלומר, כאשר לסדרה [math]\displaystyle{ S_n }[/math] יש גבול (סופי או אינסופי), מתקיים
- [math]\displaystyle{ \displaystyle \sum_{k=1}^\infty a_k=\lim_{n\to\infty}\sum_{k=1}^n a_k . }[/math]

הטור ההרמוני [math]\displaystyle{ \sum_{k=1}^\infty\frac1k }[/math] מתבדר, וסדרת הסכומים החלקיים שלו שואפת לאינסוף, כלומר [math]\displaystyle{ \sum_{k=1}^\infty\frac1k=\infty }[/math].

יהי [math]\displaystyle{ x\in\mathbb R }[/math]. הטור ההנדסי עם המנה [math]\displaystyle{ x }[/math] הוא הטור [math]\displaystyle{ \sum_{k=0}^\infty x^k }[/math].

יהי [math]\displaystyle{ x\in\mathbb R }[/math]. אזי הטור [math]\displaystyle{ \sum_{k=0}^\infty x^k }[/math] מתכנס אם ורק אם [math]\displaystyle{ |x|<1 }[/math], ובמקרה זה מתקיים
- [math]\displaystyle{ \displaystyle \sum_{k=0}^\infty x^k=\frac1{1-x} . }[/math]
תהי [math]\displaystyle{ a_n }[/math] סדרה ממשית. אם הטור [math]\displaystyle{ \sum_{k=1}^\infty a_k }[/math] מתכנס, אזי [math]\displaystyle{ a_n\to0 }[/math].
תהי [math]\displaystyle{ a_n }[/math] סדרה ממשית. אם [math]\displaystyle{ a_n\not\to0 }[/math], אזי הטור [math]\displaystyle{ \sum_{k=1}^\infty a_k }[/math] מתבדר.
תהי [math]\displaystyle{ a_n }[/math] סדרה ממשית. אזי הטור [math]\displaystyle{ \sum_{k=1}^\infty a_k }[/math] מתכנס אם ורק אם הטור [math]\displaystyle{ \sum_{k=2}^\infty a_k }[/math] מתכנס, ובמקרה זה
- [math]\displaystyle{ \displaystyle \sum_{k=1}^\infty a_k=a_1+\sum_{k=2}^\infty a_k . }[/math]
תהיינה [math]\displaystyle{ a_n,b_n }[/math] סדרות ממשיות, ונניח שקיים [math]\displaystyle{ K\in\mathbb N }[/math] כך ש [math]\displaystyle{ b_n=a_n }[/math] לכל [math]\displaystyle{ n>K }[/math]. אזי הטור [math]\displaystyle{ \sum_{k=1}^\infty a_k }[/math] מתכנס אם ורק אם הטור [math]\displaystyle{ \sum_{k=1}^\infty b_k }[/math] מתכנס, ובמקרה זה
- [math]\displaystyle{ \displaystyle \sum_{k=1}^\infty a_k-\sum_{k=1}^\infty b_k=\sum_{k=1}^K(a_k-b_k) . }[/math]
תהיינה [math]\displaystyle{ a_n,b_n }[/math] סדרות ממשיות ויהי [math]\displaystyle{ c\in\mathbb R }[/math].
- (א) אם הטור [math]\displaystyle{ \sum_{k=1}^\infty a_k }[/math] מתכנס, אזי הטור [math]\displaystyle{ \sum_{k=1}^\infty c\cdot a_k }[/math] מתכנס ומתקיים
- [math]\displaystyle{ \displaystyle \sum_{k=1}^\infty c\cdot a_k=c\cdot\sum_{k=1}^\infty a_k . }[/math]
- (ב) אם הטורים [math]\displaystyle{ \sum_{k=1}^\infty a_k }[/math] ו־[math]\displaystyle{ \sum_{k=1}^\infty b_k }[/math] מתכנסים, אזי הטור [math]\displaystyle{ \sum_{k=1}^\infty(a_k+b_k) }[/math] מתכנס ומתקיים
- [math]\displaystyle{ \displaystyle \sum_{k=1}^\infty(a_k+b_k)=\sum_{k=1}^\infty a_k+\sum_{k=1}^\infty b_k . }[/math]
טורים חיוביים
תהי [math]\displaystyle{ a_n }[/math] סדרה ממשית. הטור [math]\displaystyle{ \sum_{k=1}^\infty a_k }[/math] נקרא טור חיובי אם לכל [math]\displaystyle{ n\in\mathbb N }[/math] מתקיים [math]\displaystyle{ a_n\ge0 }[/math].
תהי [math]\displaystyle{ a_n }[/math] סדרה ממשית כך ש [math]\displaystyle{ a_n\ge0 }[/math] לכל [math]\displaystyle{ n\in\mathbb N }[/math].
תהי [math]\displaystyle{ S_n=\sum_{k=1}^n a_k }[/math] סדרת הסכומים החלקיים שלה. אזי:
- הסדרה [math]\displaystyle{ S_n }[/math] מונוטונית עולה;
- הטור [math]\displaystyle{ \sum_{k=1}^\infty a_k }[/math] מתכנס אם ורק אם הסדרה [math]\displaystyle{ S_n }[/math] חסומה;
- אם הסדרה [math]\displaystyle{ S_n }[/math] אינה חסומה, אזי [math]\displaystyle{ \sum_{k=1}^\infty a_k=\infty }[/math].

תהיינה [math]\displaystyle{ a_n,b_n }[/math] סדרות ממשיות כך ש [math]\displaystyle{ 0\le a_n\le b_n }[/math] לכל [math]\displaystyle{ n\in\mathbb N }[/math]. אם הטור [math]\displaystyle{ \sum_{k=1}^\infty b_k }[/math] מתכנס, אזי הטור [math]\displaystyle{ \sum_{k=1}^\infty a_k }[/math] מתכנס.
תהיינה [math]\displaystyle{ a_n,b_n }[/math] סדרות ממשיות כך ש [math]\displaystyle{ 0\le a_n\le b_n }[/math] לכל [math]\displaystyle{ n\in\mathbb N }[/math]. אם הטור [math]\displaystyle{ \sum_{k=1}^\infty a_k }[/math] מתבדר, אזי הטור [math]\displaystyle{ \sum_{k=1}^\infty b_k }[/math] מתבדר.
תהיינה [math]\displaystyle{ a_n,b_n }[/math] סדרות ממשיות. הטורים [math]\displaystyle{ \sum_{k=1}^\infty a_k }[/math] ו־[math]\displaystyle{ \sum_{k=1}^\infty b_k }[/math] נקראים חברים אם שניהם מתכנסים או שניהם מתבדרים, כלומר [math]\displaystyle{ \sum_{k=1}^\infty a_k }[/math] מתכנס אם ורק אם [math]\displaystyle{ \sum_{k=1}^\infty b_k }[/math] מתכנס.
תהיינה [math]\displaystyle{ a_n,b_n }[/math] סדרות ממשיות כך ש [math]\displaystyle{ a_n\ge0 }[/math] ו־[math]\displaystyle{ b_n\ge0 }[/math] לכל [math]\displaystyle{ n\in\mathbb N }[/math].
יהי [math]\displaystyle{ c\in\mathbb R\cup\{\infty\} }[/math] כך ש [math]\displaystyle{ \frac{a_n}{b_n}\to c }[/math].
- (א) אם [math]\displaystyle{ c=\infty }[/math], אזי קיים [math]\displaystyle{ K\in\mathbb N }[/math] כך ש [math]\displaystyle{ a_n>b_n }[/math] לכל [math]\displaystyle{ n>K }[/math], ולכן: אם הטור [math]\displaystyle{ \sum_{k=1}^\infty a_k }[/math] מתכנס, אזי גם הטור [math]\displaystyle{ \sum_{k=1}^\infty b_k }[/math] מתכנס.
- (ב) אם [math]\displaystyle{ c=0 }[/math], אזי קיים [math]\displaystyle{ K\in\mathbb N }[/math] כך ש [math]\displaystyle{ a_n<b_n }[/math] לכל [math]\displaystyle{ n>K }[/math], ולכן: אם הטור [math]\displaystyle{ \sum_{k=1}^\infty b_k }[/math] מתכנס, אזי גם הטור [math]\displaystyle{ \sum_{k=1}^\infty a_k }[/math] מתכנס.
- (ג) אם [math]\displaystyle{ 0<c<\infty }[/math], אזי הטורים [math]\displaystyle{ \sum_{k=1}^\infty a_k }[/math] ו־[math]\displaystyle{ \sum_{k=1}^\infty b_k }[/math] חברים, כלומר הטור [math]\displaystyle{ \sum_{k=1}^\infty a_k }[/math] מתכנס אם ורק אם הטור [math]\displaystyle{ \sum_{k=1}^\infty b_k }[/math] מתכנס.
תהי [math]\displaystyle{ a_n }[/math] סדרה ממשית. אם טור הערכים המוחלטים [math]\displaystyle{ \sum_{k=1}^\infty|a_k| }[/math] מתכנס, אזי גם הטור המקורי [math]\displaystyle{ \sum_{k=1}^\infty a_k }[/math] מתכנס.
תהי [math]\displaystyle{ a_n }[/math] סדרה ממשית.
- הטור [math]\displaystyle{ \sum_{k=1}^\infty a_k }[/math] נקרא מתכנס בהחלט אם [math]\displaystyle{ \sum_{k=1}^\infty a_k }[/math] מתכנס וגם [math]\displaystyle{ \sum_{k=1}^\infty|a_k| }[/math] מתכנס.
- הטור [math]\displaystyle{ \sum_{k=1}^\infty a_k }[/math] נקרא מתכנס בתנאי אם [math]\displaystyle{ \sum_{k=1}^\infty a_k }[/math] מתכנס אך [math]\displaystyle{ \sum_{k=1}^\infty|a_k| }[/math] מתבדר.
- הטור [math]\displaystyle{ \sum_{k=1}^\infty a_k }[/math] נקרא מתבדר אם [math]\displaystyle{ \sum_{k=1}^\infty a_k }[/math] מתבדר וגם [math]\displaystyle{ \sum_{k=1}^\infty|a_k| }[/math] מתבדר.
תהי [math]\displaystyle{ a_n }[/math] סדרה ממשית (הטור [math]\displaystyle{ \sum_{k=1}^\infty a_k }[/math] אינו חייב להיות חיובי), ויהי [math]\displaystyle{ L\in\mathbb R\cup\{\infty\} }[/math] כך ש [math]\displaystyle{ \sqrt[n]{|a_n|}\to L }[/math].
- (א) אם [math]\displaystyle{ L<1 }[/math], אזי הטור [math]\displaystyle{ \sum_{k=1}^\infty a_k }[/math] מתכנס בהחלט.
- (ב) אם [math]\displaystyle{ L>1 }[/math] (כולל [math]\displaystyle{ L=\infty }[/math]), אזי [math]\displaystyle{ a_n\not\to0 }[/math], ולכן הטור [math]\displaystyle{ \sum_{k=1}^\infty a_k }[/math] מתבדר.
תהי [math]\displaystyle{ a_n }[/math] סדרה ממשית, ויהי [math]\displaystyle{ L\in\mathbb R\cup\{\infty\} }[/math] כך ש [math]\displaystyle{ \left|\frac{a_{n+1}}{a_n}\right|\to L }[/math].
- (א) אם [math]\displaystyle{ L<1 }[/math], אזי הטור [math]\displaystyle{ \sum_{k=1}^\infty a_k }[/math] מתכנס בהחלט.
- (ב) אם [math]\displaystyle{ L>1 }[/math] (כולל [math]\displaystyle{ L=\infty }[/math]), אזי [math]\displaystyle{ a_n\not\to0 }[/math], ולכן הטור [math]\displaystyle{ \sum_{k=1}^\infty a_k }[/math] מתבדר.
מבחן השורש ומבחן המנה בגרסה החזקה ביותר שלהם משתמשים בגבול העליון ([math]\displaystyle{ \limsup }[/math]; במבחן המנה גם בגבול התחתון, [math]\displaystyle{ \liminf }[/math]) במקום בגבול, ואלה לא נלמדו בקורס. מי שרוצה יכול לראות את הגרסה הזו, עם ההוכחות, בסרטון של הלוח הירוק. היא אינה בחומר הקורס.

יהי [math]\displaystyle{ a\in\mathbb R }[/math] ותהי [math]\displaystyle{ f }[/math] פונקציה אינטגרבילית בקטע [math]\displaystyle{ [a,t] }[/math] לכל [math]\displaystyle{ t>a }[/math]. נגדיר
- [math]\displaystyle{ \displaystyle \int_a^\infty f(x)\,dx=\lim_{t\to\infty}\int_a^t f(x)\,dx }[/math]
כאשר הגבול קיים, סופי או אינסופי. אם הגבול קיים וסופי, אומרים שהאינטגרל [math]\displaystyle{ \int_a^\infty f(x)\,dx }[/math] מתכנס, ואחרת אומרים שהוא מתבדר.
תהי [math]\displaystyle{ f }[/math] פונקציה רציפה ויורדת בקרן [math]\displaystyle{ [1,\infty) }[/math], כך ש [math]\displaystyle{ f(x)\ge0 }[/math] לכל [math]\displaystyle{ x\ge1 }[/math]. אזי הטור [math]\displaystyle{ \sum_{k=1}^\infty f(k) }[/math] מתכנס אם ורק אם האינטגרל הלא אמיתי [math]\displaystyle{ \int_1^\infty f(x)\,dx }[/math] מתכנס.
יהי [math]\displaystyle{ a\in\mathbb R }[/math]. אזי הטור [math]\displaystyle{ \sum_{k=1}^\infty\frac1{k^a} }[/math] מתכנס אם ורק אם [math]\displaystyle{ a>1 }[/math].
טורים כלליים

תהי [math]\displaystyle{ a_n }[/math] סדרה ממשית מונוטונית יורדת כך ש [math]\displaystyle{ a_n\to0 }[/math]. אזי:
- הטור [math]\displaystyle{ \sum_{k=1}^\infty(-1)^{k+1}a_k }[/math] מתכנס;
- [math]\displaystyle{ \displaystyle\left|\sum_{k=1}^\infty(-1)^{k+1}a_k\right|\le a_1 }[/math].
תהי [math]\displaystyle{ a_n }[/math] סדרה ממשית. כדי לקבוע אם הטור [math]\displaystyle{ \sum_{k=1}^\infty a_k }[/math] מתכנס בהחלט, מתכנס בתנאי או מתבדר:
- (א) אם [math]\displaystyle{ a_n\not\to0 }[/math], אזי הטור [math]\displaystyle{ \sum_{k=1}^\infty a_k }[/math] מתבדר.
- (ב) מפעילים על טור הערכים המוחלטים [math]\displaystyle{ \sum_{k=1}^\infty|a_k| }[/math], שהוא טור חיובי, את חמשת המבחנים לטורים חיוביים ("מבחני ספוק"): מבחן ההשוואה הראשון, מבחן ההשוואה הגבולי, מבחן השורש, מבחן המנה ומבחן האינטגרל. אם הטור [math]\displaystyle{ \sum_{k=1}^\infty|a_k| }[/math] מתכנס, אזי הטור [math]\displaystyle{ \sum_{k=1}^\infty a_k }[/math] מתכנס בהחלט.
- (ג) אם הטור [math]\displaystyle{ \sum_{k=1}^\infty|a_k| }[/math] מתבדר, בודקים את הטור [math]\displaystyle{ \sum_{k=1}^\infty a_k }[/math] עצמו, במבחן לייבניץ או לפי ההגדרה (גבול הסס"ח). אם הוא מתכנס, אזי הוא מתכנס בתנאי; אחרת הוא מתבדר.
פרק 2 - סדרות וטורי פונקציות
ההרצאות של הפרק (תשפ"ו), לפי תאריך: הנדסה: 27.3.26 · 13.4.26 · 1.5.26 · 11.5.26 · 15.5.26 · 18.5.26; אודיסאה: 24.3.26 · 27.3.26 · 14.4.26 · 17.4.26
פונקציית הגבול

תהי [math]\displaystyle{ A\subseteq\mathbb R }[/math], ותהי [math]\displaystyle{ f_n }[/math] סדרת פונקציות המוגדרות ב־[math]\displaystyle{ A }[/math], כלומר לכל [math]\displaystyle{ n\in\mathbb N }[/math] הפונקציה [math]\displaystyle{ f_n }[/math] מוגדרת ב־[math]\displaystyle{ A }[/math].
- פונקציית הגבול של [math]\displaystyle{ f_n }[/math] היא הפונקציה [math]\displaystyle{ f }[/math] המוגדרת בכל נקודה [math]\displaystyle{ x\in A }[/math] שבה לסדרה הממשית [math]\displaystyle{ f_n(x) }[/math] יש גבול סופי, ע"י
- [math]\displaystyle{ \displaystyle f(x)=\lim_{n\to\infty}f_n(x) . }[/math]
- בנקודה [math]\displaystyle{ x\in A }[/math] שבה לסדרה [math]\displaystyle{ f_n(x) }[/math] אין גבול סופי, [math]\displaystyle{ f }[/math] אינה מוגדרת.
- תחום ההגדרה של [math]\displaystyle{ f }[/math], כלומר קבוצת הנקודות [math]\displaystyle{ x\in A }[/math] שבהן לסדרה [math]\displaystyle{ f_n(x) }[/math] יש גבול סופי, נקרא תחום ההתכנסות של [math]\displaystyle{ f_n }[/math].
- תהי [math]\displaystyle{ B\subseteq A }[/math]. אומרים ש [math]\displaystyle{ f_n }[/math] מתכנסת נקודתית ב־[math]\displaystyle{ B }[/math] לפונקציית הגבול [math]\displaystyle{ f }[/math], ומסמנים [math]\displaystyle{ f_n\to f }[/math] ב־[math]\displaystyle{ B }[/math], אם [math]\displaystyle{ B }[/math] מוכלת בתחום ההתכנסות של [math]\displaystyle{ f_n }[/math], כלומר אם לכל [math]\displaystyle{ x\in B }[/math] מתקיים [math]\displaystyle{ f_n(x)\to f(x) }[/math].
תהי [math]\displaystyle{ A\subseteq\mathbb R }[/math], ותהיינה [math]\displaystyle{ f_0,f_1,f_2,\dots }[/math] פונקציות המוגדרות ב־[math]\displaystyle{ A }[/math]. סדרת הסכומים החלקיים של טור הפונקציות [math]\displaystyle{ \sum_{n=0}^\infty f_n(x) }[/math] היא סדרת הפונקציות [math]\displaystyle{ S_n(x)=\sum_{k=0}^nf_k(x) }[/math], ופונקציית הגבול של הטור היא פונקציית הגבול של [math]\displaystyle{ S_n }[/math]: היא מוגדרת בכל נקודה [math]\displaystyle{ x\in A }[/math] שבה הטור [math]\displaystyle{ \sum_{n=0}^\infty f_n(x) }[/math] מתכנס, ע"י
- [math]\displaystyle{ \displaystyle f(x)=\sum_{n=0}^\infty f_n(x) . }[/math]
תחום ההגדרה של [math]\displaystyle{ f }[/math] נקרא תחום ההתכנסות של הטור.
התכנסות במידה שווה

תהי [math]\displaystyle{ A\subseteq\mathbb R }[/math], ותהי [math]\displaystyle{ f_n }[/math] סדרת פונקציות המתכנסת נקודתית ב־[math]\displaystyle{ A }[/math] לפונקציית הגבול [math]\displaystyle{ f }[/math]. אומרים ש [math]\displaystyle{ f_n }[/math] מתכנסת במידה שווה (בקיצור במ"ש) ל־[math]\displaystyle{ f }[/math] ב־[math]\displaystyle{ A }[/math], ומסמנים [math]\displaystyle{ f_n\rightrightarrows f }[/math] ב־[math]\displaystyle{ A }[/math], אם לכל [math]\displaystyle{ \varepsilon>0 }[/math] קיים [math]\displaystyle{ K\in\mathbb N }[/math] כך שלכל [math]\displaystyle{ n>K }[/math] ולכל [math]\displaystyle{ x\in A }[/math] מתקיים [math]\displaystyle{ |f_n(x)-f(x)|<\varepsilon }[/math]:
- [math]\displaystyle{ \displaystyle \forall\varepsilon>0\ \ \exists K\in\mathbb N\ \ \forall n>K\ \ \forall x\in A:\ \ |f_n(x)-f(x)|<\varepsilon . }[/math]

תהי [math]\displaystyle{ A\subseteq\mathbb R }[/math] קבוצה לא ריקה, ותהי [math]\displaystyle{ f_n }[/math] סדרת פונקציות המתכנסת נקודתית ב־[math]\displaystyle{ A }[/math] לפונקציית הגבול [math]\displaystyle{ f }[/math]. סדרת החסמים של [math]\displaystyle{ f_n }[/math] ב־[math]\displaystyle{ A }[/math] היא הסדרה
- [math]\displaystyle{ \displaystyle d_n=\sup_{x\in A}|f_n(x)-f(x)| , }[/math]
כאשר [math]\displaystyle{ d_n=\infty }[/math] אם [math]\displaystyle{ |f_n-f| }[/math] אינה חסומה מלעיל ב־[math]\displaystyle{ A }[/math].
תהי [math]\displaystyle{ A\subseteq\mathbb R }[/math] קבוצה לא ריקה, ותהי [math]\displaystyle{ f_n }[/math] סדרת פונקציות המתכנסת נקודתית ב־[math]\displaystyle{ A }[/math] לפונקציית הגבול [math]\displaystyle{ f }[/math], עם סדרת החסמים [math]\displaystyle{ d_n }[/math]. אומרים ש [math]\displaystyle{ f_n }[/math] מתכנסת במידה שווה ל־[math]\displaystyle{ f }[/math] ב־[math]\displaystyle{ A }[/math], ומסמנים [math]\displaystyle{ f_n\rightrightarrows f }[/math] ב־[math]\displaystyle{ A }[/math], אם [math]\displaystyle{ d_n\to0 }[/math].

תהי [math]\displaystyle{ A\subseteq\mathbb R }[/math] קבוצה לא ריקה, ותהי [math]\displaystyle{ f_n }[/math] סדרת פונקציות המתכנסת נקודתית ב־[math]\displaystyle{ A }[/math] לפונקציית הגבול [math]\displaystyle{ f }[/math]. אזי [math]\displaystyle{ f_n }[/math] מתכנסת במ"ש ל־[math]\displaystyle{ f }[/math] ב־[math]\displaystyle{ A }[/math] לפי קושי אם ורק אם [math]\displaystyle{ f_n }[/math] מתכנסת במ"ש ל־[math]\displaystyle{ f }[/math] ב־[math]\displaystyle{ A }[/math] לפי היינה.
תהי [math]\displaystyle{ A\subseteq\mathbb R }[/math] קבוצה לא ריקה, ותהי [math]\displaystyle{ f_n }[/math] סדרת פונקציות המוגדרות ב־[math]\displaystyle{ A }[/math]. בודקים אם [math]\displaystyle{ f_n }[/math] מתכנסת במ"ש ב־[math]\displaystyle{ A }[/math] בשלושה שלבים:
- (א) מחשבים את פונקציית הגבול [math]\displaystyle{ f(x)=\lim_{n\to\infty}f_n(x) }[/math]. בשלב זה [math]\displaystyle{ x }[/math] קבוע ו־[math]\displaystyle{ n\to\infty }[/math].
- (ב) מחשבים את סדרת החסמים [math]\displaystyle{ d_n=\sup_{x\in A}|f_n(x)-f(x)| }[/math]. בשלב זה [math]\displaystyle{ n }[/math] קבוע ו־[math]\displaystyle{ x }[/math] נע ב־[math]\displaystyle{ A }[/math].
- (ג) בודקים אם [math]\displaystyle{ d_n\to0 }[/math] (כאן כבר לא מופיע [math]\displaystyle{ x }[/math]): [math]\displaystyle{ f_n }[/math] מתכנסת במ"ש ל־[math]\displaystyle{ f }[/math] ב־[math]\displaystyle{ A }[/math] אם ורק אם [math]\displaystyle{ d_n\to0 }[/math].
- את [math]\displaystyle{ d_n }[/math] מוצאים תמיד בחקירה של [math]\displaystyle{ f_n-f }[/math] בתחום [math]\displaystyle{ A }[/math] (כאשר [math]\displaystyle{ n }[/math] קבוע). לא מציבים פשוט את קצוות התחום ומקווים ששם החסם העליון. אם [math]\displaystyle{ f_n-f }[/math] מונוטונית בתחום (וזה שלב של חקירה), אפשר להסתכל בקצוות.
- אם בחישוב יצא [math]\displaystyle{ d_n=0 }[/math], סימן שטעיתם: [math]\displaystyle{ d_n=0 }[/math] רק כאשר [math]\displaystyle{ f_n(x)=f(x) }[/math] לכל [math]\displaystyle{ x\in A }[/math].
רציפות, אינטגרל ונגזרת של הגבול

יהיו [math]\displaystyle{ a<b }[/math] מספרים ממשיים, ותהי [math]\displaystyle{ f_n }[/math] סדרת פונקציות רציפות בקטע הסגור [math]\displaystyle{ [a,b] }[/math] המתכנסת במ"ש ב־[math]\displaystyle{ [a,b] }[/math] לפונקציית הגבול [math]\displaystyle{ f }[/math]. אזי [math]\displaystyle{ f }[/math] רציפה בקטע הסגור [math]\displaystyle{ [a,b] }[/math].
יהיו [math]\displaystyle{ a<b }[/math] מספרים ממשיים, ותהי [math]\displaystyle{ f_n }[/math] סדרת פונקציות רציפות בקטע הסגור [math]\displaystyle{ [a,b] }[/math] המתכנסת נקודתית ב־[math]\displaystyle{ [a,b] }[/math] לפונקציית הגבול [math]\displaystyle{ f }[/math]. אם [math]\displaystyle{ f }[/math] אינה רציפה בקטע הסגור [math]\displaystyle{ [a,b] }[/math], אזי [math]\displaystyle{ f_n }[/math] אינה מתכנסת במ"ש ל־[math]\displaystyle{ f }[/math] ב־[math]\displaystyle{ [a,b] }[/math].

יהיו [math]\displaystyle{ a<b }[/math] מספרים ממשיים, ותהי [math]\displaystyle{ f_n }[/math] סדרת פונקציות רציפות בקטע הסגור [math]\displaystyle{ [a,b] }[/math] המתכנסת במ"ש ב־[math]\displaystyle{ [a,b] }[/math] לפונקציית הגבול [math]\displaystyle{ f }[/math]. אזי
- [math]\displaystyle{ \displaystyle \int_a^bf_n(x)\,dx\to\int_a^bf(x)\,dx . }[/math]

התכנסות במ"ש של [math]\displaystyle{ f_n }[/math] אינה מבטיחה דבר על הנגזרות [math]\displaystyle{ f_n' }[/math]: בתוך ה"צינור" יש מספיק מקום להתפרע. אם הלמעלה מתכנס במ"ש, אסור לרדת למטה:
- [math]\displaystyle{ \displaystyle \begin{matrix}f_n&\rightrightarrows&f\\ \downarrow&&\downarrow\\ f_n'&\overset{?}{\to}&f'\end{matrix} }[/math]
אבל אם הלמטה מתכנס במ"ש, מותר לחזור למעלה (בתנאים של המשפט הבא):
- [math]\displaystyle{ \displaystyle \begin{matrix}f_n&\to&f\\ \uparrow&&\uparrow\\ f_n'&\rightrightarrows&f'\end{matrix} }[/math]
יהיו [math]\displaystyle{ a<b }[/math] מספרים ממשיים, ותהי [math]\displaystyle{ f_n }[/math] סדרת פונקציות כך שהסדרה [math]\displaystyle{ f_n(a) }[/math] מתכנסת, הנגזרות [math]\displaystyle{ f_n' }[/math] רציפות בקטע הסגור [math]\displaystyle{ [a,b] }[/math], וסדרת הנגזרות [math]\displaystyle{ f_n' }[/math] מתכנסת במ"ש ב־[math]\displaystyle{ [a,b] }[/math] לפונקציית הגבול שלה [math]\displaystyle{ g }[/math]. אזי:
- [math]\displaystyle{ f_n }[/math] מתכנסת נקודתית ב־[math]\displaystyle{ [a,b] }[/math] לפונקציית הגבול שלה [math]\displaystyle{ f }[/math];
- [math]\displaystyle{ f }[/math] גזירה בכל נקודה [math]\displaystyle{ x\in(a,b) }[/math], ומתקיים [math]\displaystyle{ f'(x)=g(x) }[/math].
טורי פונקציות
תהי [math]\displaystyle{ A\subseteq\mathbb R }[/math], ותהיינה [math]\displaystyle{ f_0,f_1,f_2,\dots }[/math] פונקציות. אומרים שטור הפונקציות [math]\displaystyle{ \sum_{n=0}^\infty f_n(x) }[/math] מתכנס במ"ש ב־[math]\displaystyle{ A }[/math] אם סדרת הסכומים החלקיים שלו, [math]\displaystyle{ S_n(x)=\sum_{k=0}^nf_k(x) }[/math], מתכנסת במ"ש ב־[math]\displaystyle{ A }[/math] לפונקציית הגבול שלה.
יהיו [math]\displaystyle{ a<b }[/math] מספרים ממשיים, ותהיינה [math]\displaystyle{ f_0,f_1,f_2,\dots }[/math] פונקציות רציפות בקטע הסגור [math]\displaystyle{ [a,b] }[/math] כך שטור הפונקציות [math]\displaystyle{ \sum_{n=0}^\infty f_n(x) }[/math] מתכנס במ"ש ב־[math]\displaystyle{ [a,b] }[/math]. אזי פונקציית הגבול של הטור, [math]\displaystyle{ f(x)=\sum_{n=0}^\infty f_n(x) }[/math], רציפה בקטע הסגור [math]\displaystyle{ [a,b] }[/math].
יהיו [math]\displaystyle{ a<b }[/math] מספרים ממשיים, ותהיינה [math]\displaystyle{ f_0,f_1,f_2,\dots }[/math] פונקציות רציפות בקטע הסגור [math]\displaystyle{ [a,b] }[/math] כך שטור הפונקציות [math]\displaystyle{ \sum_{n=0}^\infty f_n(x) }[/math] מתכנס במ"ש ב־[math]\displaystyle{ [a,b] }[/math]. אזי הטור [math]\displaystyle{ \sum_{n=0}^\infty\int_a^bf_n(x)\,dx }[/math] מתכנס, ומתקיים
- [math]\displaystyle{ \displaystyle \sum_{n=0}^\infty\int_a^bf_n(x)\,dx=\int_a^b\Big(\sum_{n=0}^\infty f_n(x)\Big)dx . }[/math]
יהיו [math]\displaystyle{ a<b }[/math] מספרים ממשיים, ותהיינה [math]\displaystyle{ f_0,f_1,f_2,\dots }[/math] פונקציות כך שהטור [math]\displaystyle{ \sum_{n=0}^\infty f_n(a) }[/math] מתכנס, הנגזרות [math]\displaystyle{ f_n' }[/math] רציפות בקטע הסגור [math]\displaystyle{ [a,b] }[/math], וטור הנגזרות [math]\displaystyle{ \sum_{n=0}^\infty f_n'(x) }[/math] מתכנס במ"ש ב־[math]\displaystyle{ [a,b] }[/math]. אזי:
- הטור [math]\displaystyle{ \sum_{n=0}^\infty f_n(x) }[/math] מתכנס לכל [math]\displaystyle{ x\in[a,b] }[/math];
- פונקציית הגבול שלו גזירה בכל נקודה [math]\displaystyle{ x\in(a,b) }[/math], ומתקיים
- [math]\displaystyle{ \displaystyle \Big(\sum_{n=0}^\infty f_n(x)\Big)'=\sum_{n=0}^\infty f_n'(x) . }[/math]
פרק 3 - טורי חזקות וטורי טיילור
ההרצאות של הפרק (תשפ"ו), לפי תאריך: הנדסה: 17.4.26 · 1.5.26; אודיסאה: 17.4.26 · 1.5.26 · 5.5.26
טורי טיילור וטורי חזקות
יהי [math]\displaystyle{ a\in\mathbb R }[/math], ותהי [math]\displaystyle{ f }[/math] פונקציה גזירה אינסוף פעמים ב־[math]\displaystyle{ a }[/math], כלומר הנגזרת [math]\displaystyle{ f^{(n)}(a) }[/math] קיימת לכל [math]\displaystyle{ n\in\mathbb N }[/math]. טור הטיילור של [math]\displaystyle{ f }[/math] סביב [math]\displaystyle{ a }[/math] הוא טור הפונקציות
- [math]\displaystyle{ \displaystyle \sum_{n=0}^\infty\frac{f^{(n)}(a)}{n!}(x-a)^n , }[/math]
כאשר [math]\displaystyle{ f^{(0)}=f }[/math].

תהי [math]\displaystyle{ a_0,a_1,a_2,\dots }[/math] סדרה ממשית ויהי [math]\displaystyle{ a\in\mathbb R }[/math]. טור הפונקציות
- [math]\displaystyle{ \displaystyle \sum_{n=0}^\infty a_n(x-a)^n }[/math]
נקרא טור חזקות סביב [math]\displaystyle{ a }[/math].

לכל [math]\displaystyle{ x\in\mathbb R }[/math] טור הטיילור של [math]\displaystyle{ e^x }[/math] סביב [math]\displaystyle{ 0 }[/math] מתכנס ל־[math]\displaystyle{ e^x }[/math], כלומר
- [math]\displaystyle{ \displaystyle e^x=\sum_{n=0}^\infty\frac{x^n}{n!} . }[/math]

לכל [math]\displaystyle{ x\in\mathbb R }[/math] טורי הטיילור של [math]\displaystyle{ \sin x }[/math] ושל [math]\displaystyle{ \cos x }[/math] סביב [math]\displaystyle{ 0 }[/math] מתכנסים ל־[math]\displaystyle{ \sin x }[/math] ול־[math]\displaystyle{ \cos x }[/math], כלומר
- [math]\displaystyle{ \displaystyle \sin x=\sum_{n=0}^\infty\frac{(-1)^n}{(2n+1)!}x^{2n+1},\qquad\cos x=\sum_{n=0}^\infty\frac{(-1)^n}{(2n)!}x^{2n} . }[/math]

תהי [math]\displaystyle{ I\subseteq\mathbb R }[/math], תהי [math]\displaystyle{ a_0,a_1,a_2,\dots }[/math] סדרה ממשית, ותהי [math]\displaystyle{ g }[/math] פונקציה כך ש [math]\displaystyle{ g(t)=\sum_{n=0}^\infty a_nt^n }[/math] לכל [math]\displaystyle{ t\in I }[/math]. תהי [math]\displaystyle{ h }[/math] פונקציה. מציבים [math]\displaystyle{ t=h(x) }[/math], ומקבלים שלכל [math]\displaystyle{ x }[/math] בתחום ההגדרה של [math]\displaystyle{ h }[/math] המקיים [math]\displaystyle{ h(x)\in I }[/math] מתקיים
- [math]\displaystyle{ \displaystyle g\big(h(x)\big)=\sum_{n=0}^\infty a_n\big(h(x)\big)^n . }[/math]
רדיוס ההתכנסות
תהי [math]\displaystyle{ a_0,a_1,a_2,\dots }[/math] סדרה ממשית, יהי [math]\displaystyle{ a\in\mathbb R }[/math], ונניח שטור החזקות [math]\displaystyle{ \sum_{n=0}^\infty a_n(x-a)^n }[/math] מתכנס בנקודה [math]\displaystyle{ x_0\in\mathbb R }[/math]. אזי לכל [math]\displaystyle{ x\in\mathbb R }[/math] כך ש [math]\displaystyle{ |x-a|<|x_0-a| }[/math]:
- טור החזקות [math]\displaystyle{ \sum_{n=0}^\infty a_n(x-a)^n }[/math] מתכנס בהחלט;
- טור הנגזרות שלו, [math]\displaystyle{ \sum_{n=1}^\infty na_n(x-a)^{n-1} }[/math], מתכנס בהחלט;
- טור האינטגרלים שלו, [math]\displaystyle{ \sum_{n=0}^\infty\frac{a_n}{n+1}(x-a)^{n+1} }[/math], מתכנס בהחלט.

תהי [math]\displaystyle{ a_0,a_1,a_2,\dots }[/math] סדרה ממשית ויהי [math]\displaystyle{ a\in\mathbb R }[/math]. רדיוס ההתכנסות [math]\displaystyle{ R }[/math] של טור החזקות [math]\displaystyle{ \sum_{n=0}^\infty a_n(x-a)^n }[/math] הוא החסם העליון של קבוצת המרחקים [math]\displaystyle{ |x-a| }[/math] עבור [math]\displaystyle{ x\in\mathbb R }[/math] שבהם הטור מתכנס. אם קבוצה זו אינה חסומה מלעיל, [math]\displaystyle{ R=\infty }[/math].
תהי [math]\displaystyle{ a_0,a_1,a_2,\dots }[/math] סדרה ממשית, יהי [math]\displaystyle{ a\in\mathbb R }[/math], ויהי [math]\displaystyle{ R }[/math] רדיוס ההתכנסות של טור החזקות [math]\displaystyle{ \sum_{n=0}^\infty a_n(x-a)^n }[/math]. אזי לכל [math]\displaystyle{ x\in\mathbb R }[/math] כך ש [math]\displaystyle{ |x-a|<R }[/math] מתכנסים בהחלט טור החזקות, טור הנגזרות שלו וטור האינטגרלים שלו.

תהי [math]\displaystyle{ a_0,a_1,a_2,\dots }[/math] סדרה ממשית, יהי [math]\displaystyle{ a\in\mathbb R }[/math], ויהי [math]\displaystyle{ R }[/math] רדיוס ההתכנסות של טור החזקות [math]\displaystyle{ \sum_{n=0}^\infty a_n(x-a)^n }[/math]. אזי [math]\displaystyle{ R }[/math] הוא גם רדיוס ההתכנסות של טור הנגזרות [math]\displaystyle{ \sum_{n=1}^\infty na_n(x-a)^{n-1} }[/math].
תהי [math]\displaystyle{ a_0,a_1,a_2,\dots }[/math] סדרה ממשית, יהי [math]\displaystyle{ a\in\mathbb R }[/math], ויהי [math]\displaystyle{ L\in\mathbb R\cup\{\infty\} }[/math] כך ש [math]\displaystyle{ \left|\frac{a_n}{a_{n+1}}\right|\to L }[/math]. אזי רדיוס ההתכנסות של טור החזקות [math]\displaystyle{ \sum_{n=0}^\infty a_n(x-a)^n }[/math] הוא [math]\displaystyle{ L }[/math].
תהי [math]\displaystyle{ a_0,a_1,a_2,\dots }[/math] סדרה ממשית, תהי [math]\displaystyle{ b_0,b_1,b_2,\dots }[/math] סדרה עולה ממש של מספרים שלמים אי-שליליים, יהי [math]\displaystyle{ a\in\mathbb R }[/math], ויהי [math]\displaystyle{ L\in\mathbb R\cup\{\infty\} }[/math] כך ש [math]\displaystyle{ \sqrt[b_n]{|a_n|}\to L }[/math]. אזי רדיוס ההתכנסות של הטור [math]\displaystyle{ \sum_{n=0}^\infty a_n(x-a)^{b_n} }[/math], כלומר החסם העליון של המרחקים [math]\displaystyle{ |x-a| }[/math] עבור [math]\displaystyle{ x\in\mathbb R }[/math] שבהם הטור מתכנס, הוא [math]\displaystyle{ \frac1L }[/math], כאשר [math]\displaystyle{ \frac10=\infty }[/math] ו־[math]\displaystyle{ \frac1\infty=0 }[/math].
תהי [math]\displaystyle{ a_0,a_1,a_2,\dots }[/math] סדרה ממשית, יהי [math]\displaystyle{ a\in\mathbb R }[/math], ויהי [math]\displaystyle{ R }[/math] רדיוס ההתכנסות של טור החזקות [math]\displaystyle{ \sum_{n=0}^\infty a_n(x-a)^n }[/math]. את תחום ההתכנסות של הטור מוצאים כך:
- בכל [math]\displaystyle{ x\in\mathbb R }[/math] כך ש [math]\displaystyle{ |x-a|<R }[/math] הטור מתכנס בהחלט;
- בכל [math]\displaystyle{ x\in\mathbb R }[/math] כך ש [math]\displaystyle{ |x-a|>R }[/math] הטור מתבדר;
- אם [math]\displaystyle{ 0<R<\infty }[/math], מציבים את שני הקצוות [math]\displaystyle{ x=a-R }[/math] ו־[math]\displaystyle{ x=a+R }[/math], ובודקים את התכנסות טורי המספרים שמתקבלים בעזרת מבחני ההתכנסות.
התכנסות במידה שווה של טורי חזקות

תהי [math]\displaystyle{ A\subseteq\mathbb R }[/math] קבוצה לא ריקה, ותהיינה [math]\displaystyle{ f_0,f_1,f_2,\dots }[/math] פונקציות המוגדרות ב־[math]\displaystyle{ A }[/math]. לכל שלם [math]\displaystyle{ n\ge0 }[/math] יהי [math]\displaystyle{ M_n=\sup_{x\in A}|f_n(x)| }[/math], כאשר [math]\displaystyle{ M_n=\infty }[/math] אם [math]\displaystyle{ |f_n| }[/math] אינה חסומה מלעיל ב־[math]\displaystyle{ A }[/math]. אם טור המספרים [math]\displaystyle{ \sum_{n=0}^\infty M_n }[/math] מתכנס, אזי טור הפונקציות [math]\displaystyle{ \sum_{n=0}^\infty f_n(x) }[/math] מתכנס במ"ש ב־[math]\displaystyle{ A }[/math].
תהי [math]\displaystyle{ a_0,a_1,a_2,\dots }[/math] סדרה ממשית, יהי [math]\displaystyle{ a\in\mathbb R }[/math], ונניח שרדיוס ההתכנסות [math]\displaystyle{ R }[/math] של טור החזקות [math]\displaystyle{ \sum_{n=0}^\infty a_n(x-a)^n }[/math] מקיים [math]\displaystyle{ R>0 }[/math]. יהי [math]\displaystyle{ r }[/math] מספר ממשי כך ש [math]\displaystyle{ 0<r<R }[/math]. אזי טור החזקות מתכנס במ"ש בקטע [math]\displaystyle{ [a-r,a+r] }[/math].
תהי [math]\displaystyle{ a_0,a_1,a_2,\dots }[/math] סדרה ממשית, יהי [math]\displaystyle{ a\in\mathbb R }[/math], ונניח שרדיוס ההתכנסות [math]\displaystyle{ R }[/math] של טור החזקות [math]\displaystyle{ \sum_{n=0}^\infty a_n(x-a)^n }[/math] מקיים [math]\displaystyle{ R>0 }[/math]. תהי [math]\displaystyle{ f }[/math] פונקציית הגבול של טור החזקות. אזי:
- (א) לכל מספר ממשי [math]\displaystyle{ r }[/math] כך ש [math]\displaystyle{ 0<r<R }[/math], טור הנגזרות וטור האינטגרלים של טור החזקות מתכנסים במ"ש בקטע [math]\displaystyle{ [a-r,a+r] }[/math].
- (ב) לכל [math]\displaystyle{ x\in\mathbb R }[/math] כך ש [math]\displaystyle{ |x-a|<R }[/math], הפונקציה [math]\displaystyle{ f }[/math] גזירה ב־[math]\displaystyle{ x }[/math] ומתקיים
- [math]\displaystyle{ \displaystyle f'(x)=\sum_{n=1}^\infty na_n(x-a)^{n-1} . }[/math]
- (ג) לכל [math]\displaystyle{ x\in\mathbb R }[/math] כך ש [math]\displaystyle{ |x-a|<R }[/math] מתקיים
- [math]\displaystyle{ \displaystyle \int_a^xf(t)\,dt=\sum_{n=0}^\infty\frac{a_n}{n+1}(x-a)^{n+1} . }[/math]
תהי [math]\displaystyle{ a_0,a_1,a_2,\dots }[/math] סדרה ממשית, יהי [math]\displaystyle{ a\in\mathbb R }[/math], ונניח שרדיוס ההתכנסות [math]\displaystyle{ R }[/math] של טור החזקות [math]\displaystyle{ \sum_{n=0}^\infty a_n(x-a)^n }[/math] מקיים [math]\displaystyle{ R>0 }[/math]. תהי [math]\displaystyle{ f }[/math] פונקציה המקיימת [math]\displaystyle{ f(x)=\sum_{n=0}^\infty a_n(x-a)^n }[/math] לכל [math]\displaystyle{ x\in\mathbb R }[/math] כך ש [math]\displaystyle{ |x-a|<R }[/math]. אזי [math]\displaystyle{ f }[/math] גזירה אינסוף פעמים ב־[math]\displaystyle{ a }[/math], ולכל שלם [math]\displaystyle{ n\ge0 }[/math] מתקיים
- [math]\displaystyle{ \displaystyle a_n=\frac{f^{(n)}(a)}{n!} . }[/math]
כלומר, טור החזקות הוא טור הטיילור של [math]\displaystyle{ f }[/math] סביב [math]\displaystyle{ a }[/math].
פרק 4 - גבולות ורציפות בשני משתנים
בפרקים 4, 5 ו־6 הפונקציות הן פונקציות של שני משתנים, [math]\displaystyle{ f(x,y) }[/math], המוגדרות בתת־קבוצה של [math]\displaystyle{ \mathbb R^2 }[/math].
ההרצאות של הפרק (תשפ"ו), לפי תאריך: הנדסה: 4.5.26; אודיסאה: 8.5.26
גבול ורציפות

תהי [math]\displaystyle{ (x_0,y_0)\in\mathbb R^2 }[/math].
- לכל וקטור [math]\displaystyle{ (a,b)\in\mathbb R^2 }[/math] מסמנים [math]\displaystyle{ \|(a,b)\|=\sqrt{a^2+b^2} }[/math] (האורך של הווקטור). המרחק בין נקודה [math]\displaystyle{ (x,y)\in\mathbb R^2 }[/math] לבין הנקודה [math]\displaystyle{ (x_0,y_0) }[/math] הוא
- [math]\displaystyle{ \displaystyle \|(x,y)-(x_0,y_0)\|=\sqrt{(x-x_0)^2+(y-y_0)^2} . }[/math]
- יהי [math]\displaystyle{ \delta>0 }[/math]. העיגול הפתוח שמרכזו [math]\displaystyle{ (x_0,y_0) }[/math] ורדיוסו [math]\displaystyle{ \delta }[/math],
- [math]\displaystyle{ \displaystyle \big\{(x,y)\in\mathbb R^2\mid (x-x_0)^2+(y-y_0)^2<\delta^2\big\} , }[/math]
- נקרא סביבה של [math]\displaystyle{ (x_0,y_0) }[/math].
- יהי [math]\displaystyle{ \delta>0 }[/math]. העיגול הפתוח שמרכזו [math]\displaystyle{ (x_0,y_0) }[/math] ורדיוסו [math]\displaystyle{ \delta }[/math], בלי המרכז [math]\displaystyle{ (x_0,y_0) }[/math],
- [math]\displaystyle{ \displaystyle \big\{(x,y)\in\mathbb R^2\mid 0<(x-x_0)^2+(y-y_0)^2<\delta^2\big\} , }[/math]
- נקרא סביבה מנוקבת של [math]\displaystyle{ (x_0,y_0) }[/math].
תהי [math]\displaystyle{ f(x,y) }[/math] פונקציה, תהי [math]\displaystyle{ (x_0,y_0)\in\mathbb R^2 }[/math] ויהי [math]\displaystyle{ L\in\mathbb R }[/math]. אומרים ש [math]\displaystyle{ L }[/math] הוא הגבול של [math]\displaystyle{ f }[/math] כאשר [math]\displaystyle{ (x,y) }[/math] שואף ל־[math]\displaystyle{ (x_0,y_0) }[/math], ומסמנים [math]\displaystyle{ \lim_{(x,y)\to(x_0,y_0)}f(x,y)=L }[/math], אם לכל [math]\displaystyle{ \varepsilon>0 }[/math] קיים [math]\displaystyle{ \delta>0 }[/math] כך שלכל [math]\displaystyle{ (x,y)\in\mathbb R^2 }[/math] המקיים [math]\displaystyle{ 0<\|(x,y)-(x_0,y_0)\|<\delta }[/math] מתקיים [math]\displaystyle{ |f(x,y)-L|<\varepsilon }[/math].
תהי [math]\displaystyle{ f(x,y) }[/math] פונקציה, תהי [math]\displaystyle{ (x_0,y_0)\in\mathbb R^2 }[/math] ויהי [math]\displaystyle{ L\in\mathbb R }[/math]. אומרים ש [math]\displaystyle{ L }[/math] הוא הגבול של [math]\displaystyle{ f }[/math] כאשר [math]\displaystyle{ (x,y) }[/math] שואף ל־[math]\displaystyle{ (x_0,y_0) }[/math] לפי היינה אם לכל זוג סדרות ממשיות [math]\displaystyle{ a_n }[/math], [math]\displaystyle{ b_n }[/math] המקיימות [math]\displaystyle{ (a_n,b_n)\ne(x_0,y_0) }[/math] לכל [math]\displaystyle{ n\in\mathbb N }[/math], [math]\displaystyle{ a_n\to x_0 }[/math] ו־[math]\displaystyle{ b_n\to y_0 }[/math], מתקיים [math]\displaystyle{ f(a_n,b_n)\to L }[/math].
תהי [math]\displaystyle{ f(x,y) }[/math] פונקציה, תהי [math]\displaystyle{ (x_0,y_0)\in\mathbb R^2 }[/math] ויהי [math]\displaystyle{ L\in\mathbb R }[/math]. אזי [math]\displaystyle{ \lim_{(x,y)\to(x_0,y_0)}f(x,y)=L }[/math] לפי קושי אם ורק אם [math]\displaystyle{ \lim_{(x,y)\to(x_0,y_0)}f(x,y)=L }[/math] לפי היינה.
תהי [math]\displaystyle{ (x_0,y_0)\in\mathbb R^2 }[/math]. מסלול שמגיע ל־[math]\displaystyle{ (x_0,y_0) }[/math] הוא זוג פונקציות [math]\displaystyle{ x(t) }[/math], [math]\displaystyle{ y(t) }[/math] המוגדרות בקטע [math]\displaystyle{ (0,a) }[/math] עבור [math]\displaystyle{ a>0 }[/math] כלשהו, כך ש [math]\displaystyle{ (x(t),y(t))\ne(x_0,y_0) }[/math] לכל [math]\displaystyle{ t\in(0,a) }[/math], ו־[math]\displaystyle{ x(t)\to x_0 }[/math], [math]\displaystyle{ y(t)\to y_0 }[/math] כאשר [math]\displaystyle{ t\to0^+ }[/math].
תהי [math]\displaystyle{ f(x,y) }[/math] פונקציה, תהי [math]\displaystyle{ (x_0,y_0)\in\mathbb R^2 }[/math] ויהי [math]\displaystyle{ L\in\mathbb R }[/math]. אזי [math]\displaystyle{ \lim_{(x,y)\to(x_0,y_0)}f(x,y)=L }[/math] אם ורק אם לכל מסלול [math]\displaystyle{ (x(t),y(t)) }[/math] שמגיע ל־[math]\displaystyle{ (x_0,y_0) }[/math] מתקיים
- [math]\displaystyle{ \displaystyle \lim_{t\to0^+}f\big(x(t),y(t)\big)=L . }[/math]
תהי [math]\displaystyle{ f(x,y) }[/math] פונקציה ותהי [math]\displaystyle{ (x_0,y_0)\in\mathbb R^2 }[/math]. נניח ש [math]\displaystyle{ (x_1(t),y_1(t)) }[/math] ו־[math]\displaystyle{ (x_2(t),y_2(t)) }[/math] הם מסלולים שמגיעים ל־[math]\displaystyle{ (x_0,y_0) }[/math] (הגדרה 4.1.5), ושקיימים [math]\displaystyle{ L_1,L_2\in\mathbb R\cup\{\pm\infty\} }[/math] כך ש [math]\displaystyle{ L_1\ne L_2 }[/math] ומתקיים
- [math]\displaystyle{ \displaystyle \lim_{t\to0^+}f\big(x_1(t),y_1(t)\big)=L_1 ,\qquad \lim_{t\to0^+}f\big(x_2(t),y_2(t)\big)=L_2 . }[/math]
אזי לא קיים [math]\displaystyle{ L\in\mathbb R }[/math] כך ש [math]\displaystyle{ \lim_{(x,y)\to(x_0,y_0)}f(x,y)=L }[/math].
תהי [math]\displaystyle{ (x_0,y_0)\in\mathbb R^2 }[/math] ותהי [math]\displaystyle{ f(x,y) }[/math] פונקציה. אומרים ש [math]\displaystyle{ f }[/math] רציפה בנקודה [math]\displaystyle{ (x_0,y_0) }[/math] אם
- [math]\displaystyle{ \displaystyle \lim_{(x,y)\to(x_0,y_0)}f(x,y)=f(x_0,y_0) . }[/math]
תהי [math]\displaystyle{ f(x,y) }[/math] פונקציה ותהי [math]\displaystyle{ (x_0,y_0)\in\mathbb R^2 }[/math].
- הפרכה. כדי להראות של־[math]\displaystyle{ f }[/math] אין גבול בנקודה [math]\displaystyle{ (x_0,y_0) }[/math], מוצאים שני מסלולים שמגיעים ל־[math]\displaystyle{ (x_0,y_0) }[/math], שלאורכם [math]\displaystyle{ f }[/math] שואפת לגבולות שונים (מסקנה 4.1.7).
- הוכחה. כדי להוכיח ש [math]\displaystyle{ \lim_{(x,y)\to(x_0,y_0)}f(x,y)=L }[/math], עבור [math]\displaystyle{ L\in\mathbb R }[/math], משתמשים ב"חצי סנדוויץ' על הרצפה" עם [math]\displaystyle{ |f(x,y)-L| }[/math]: מוצאים סביבה מנוקבת [math]\displaystyle{ U }[/math] של [math]\displaystyle{ (x_0,y_0) }[/math] ופונקציה [math]\displaystyle{ g(x,y) }[/math] כך ש [math]\displaystyle{ |f(x,y)-L|\le g(x,y) }[/math] לכל [math]\displaystyle{ (x,y)\in U }[/math] ו־[math]\displaystyle{ \lim_{(x,y)\to(x_0,y_0)}g(x,y)=0 }[/math]. אזי [math]\displaystyle{ \lim_{(x,y)\to(x_0,y_0)}f(x,y)=L }[/math].
ייתכן שלאורך כל ישר שעובר בנקודה [math]\displaystyle{ (x_0,y_0) }[/math] פונקציה [math]\displaystyle{ f(x,y) }[/math] שואפת לאותו ערך, ועדיין אין לה גבול בנקודה [math]\displaystyle{ (x_0,y_0) }[/math].
יש דרך שלישית לטפל בגבולות, שינוי לקואורדינטות קוטביות: [math]\displaystyle{ x=x_0+r\cos\theta }[/math], [math]\displaystyle{ y=y_0+r\sin\theta }[/math], ו־[math]\displaystyle{ r\to0^+ }[/math] במקום [math]\displaystyle{ (x,y)\to(x_0,y_0) }[/math]. בקורס היא לא מוצגת, וברוב המקרים שתי הדרכים שבשיטה 4.1.9 עובדות. מי שמשתמש בה צריך חסם שתלוי ב־[math]\displaystyle{ r }[/math] בלבד: אם קיימים [math]\displaystyle{ a>0 }[/math] ופונקציה [math]\displaystyle{ g(r) }[/math] כך ש [math]\displaystyle{ |f(x_0+r\cos\theta,y_0+r\sin\theta)-L|\le g(r) }[/math] לכל [math]\displaystyle{ 0<r<a }[/math] ולכל [math]\displaystyle{ \theta }[/math], ו־[math]\displaystyle{ g(r)\to0 }[/math] כאשר [math]\displaystyle{ r\to0^+ }[/math], אזי [math]\displaystyle{ \lim_{(x,y)\to(x_0,y_0)}f(x,y)=L }[/math]. לא מספיק שלכל [math]\displaystyle{ \theta }[/math] קבוע מתקיים [math]\displaystyle{ f(x_0+r\cos\theta,y_0+r\sin\theta)\to L }[/math]: אלה רק המסלולים הישרים.
פרק 5 - גזירות בשני משתנים
ההרצאות של הפרק (תשפ"ו), לפי תאריך: הנדסה: 8.5.26 · 11.5.26 · 15.5.26 · 18.5.26 · 15.6.26; אודיסאה: 8.5.26 · 12.5.26 · 15.5.26 · 19.5.26 · 29.5.26 · 23.6.26
דיפרנציאביליות ונגזרות חלקיות

תהי [math]\displaystyle{ f(x,y) }[/math] פונקציה, ותהיינה [math]\displaystyle{ (x_0,y_0) }[/math] ו־[math]\displaystyle{ (x_1,y_1) }[/math] נקודות שונות בתחום ההגדרה של [math]\displaystyle{ f }[/math]. השיפוע בגרף של [math]\displaystyle{ f }[/math] מהנקודה [math]\displaystyle{ (x_0,y_0,f(x_0,y_0)) }[/math] אל הנקודה [math]\displaystyle{ (x_1,y_1,f(x_1,y_1)) }[/math], או בקיצור השיפוע של [math]\displaystyle{ f }[/math] מ־[math]\displaystyle{ (x_0,y_0) }[/math] אל [math]\displaystyle{ (x_1,y_1) }[/math], הוא
- [math]\displaystyle{ \displaystyle \frac{f(x_1,y_1)-f(x_0,y_0)}{\sqrt{(x_1-x_0)^2+(y_1-y_0)^2}} . }[/math]
יהיו [math]\displaystyle{ A,B,C\in\mathbb R }[/math] ותהי [math]\displaystyle{ g(x,y)=Ax+By+C }[/math], שהגרף שלה הוא המישור [math]\displaystyle{ z=Ax+By+C }[/math]. תהי [math]\displaystyle{ (x_0,y_0)\in\mathbb R^2 }[/math], יהי [math]\displaystyle{ \hat v=(h_1,h_2)\in\mathbb R^2 }[/math] וקטור כך ש [math]\displaystyle{ \hat v\ne(0,0) }[/math], ויהי [math]\displaystyle{ t>0 }[/math]. אזי השיפוע של [math]\displaystyle{ g }[/math] מ־[math]\displaystyle{ (x_0,y_0) }[/math] אל [math]\displaystyle{ (x_0,y_0)+t\hat v }[/math] הוא
- [math]\displaystyle{ \displaystyle \frac{Ah_1+Bh_2}{\sqrt{h_1^2+h_2^2}}=(A,B)\cdot\frac{\hat v}{\|\hat v\|} . }[/math]
תהי [math]\displaystyle{ f(x,y) }[/math] פונקציה ותהי [math]\displaystyle{ (x_0,y_0)\in\mathbb R^2 }[/math]. אומרים ש [math]\displaystyle{ f }[/math] דיפרנציאבילית (גזירה) בנקודה [math]\displaystyle{ (x_0,y_0) }[/math] אם קיים מישור [math]\displaystyle{ g(x,y)=Ax+By+C }[/math], כאשר [math]\displaystyle{ A,B,C\in\mathbb R }[/math], כך שההפרש בין השיפוע של [math]\displaystyle{ f }[/math] לבין השיפוע של [math]\displaystyle{ g }[/math] מ־[math]\displaystyle{ (x_0,y_0) }[/math] אל [math]\displaystyle{ (x_0+h_1,y_0+h_2) }[/math] שואף ל־[math]\displaystyle{ 0 }[/math] כאשר [math]\displaystyle{ (h_1,h_2)\to(0,0) }[/math]:
- [math]\displaystyle{ \displaystyle \begin{aligned} \lim_{(h_1,h_2)\to(0,0)}\Bigg(&\frac{f(x_0+h_1,y_0+h_2)-f(x_0,y_0)}{\sqrt{h_1^2+h_2^2}}\\ &-\frac{g(x_0+h_1,y_0+h_2)-g(x_0,y_0)}{\sqrt{h_1^2+h_2^2}}\Bigg)=0 \end{aligned} }[/math]
כלומר
- [math]\displaystyle{ \displaystyle \lim_{(h_1,h_2)\to(0,0)}\frac{f(x_0+h_1,y_0+h_2)-f(x_0,y_0)-Ah_1-Bh_2}{\sqrt{h_1^2+h_2^2}}=0 . }[/math]
כמו בחדו"א 1, הפונקציות האלמנטריות הן [math]\displaystyle{ \sin }[/math], [math]\displaystyle{ \cos }[/math], [math]\displaystyle{ a^x }[/math] (עבור [math]\displaystyle{ a>0 }[/math] כך ש [math]\displaystyle{ a\ne1 }[/math]) ו־[math]\displaystyle{ x^\alpha }[/math] (עבור [math]\displaystyle{ \alpha\in\mathbb R }[/math]), וההופכיות שלהן: [math]\displaystyle{ \arcsin }[/math], [math]\displaystyle{ \arccos }[/math], [math]\displaystyle{ \arctan }[/math], [math]\displaystyle{ \log_a x }[/math] והשורשים [math]\displaystyle{ \sqrt[n]x }[/math] (עבור [math]\displaystyle{ n\in\mathbb N }[/math]). צירוף של פונקציות אלמנטריות בשני משתנים הוא פונקציה [math]\displaystyle{ f(x,y) }[/math] שמתקבלת מהמשתנים [math]\displaystyle{ x }[/math] ו־[math]\displaystyle{ y }[/math], מקבועים ומפונקציות אלמנטריות במספר סופי של פעולות חשבון (סכום, הפרש, מכפלה ומנה) ושל הרכבות. תחום ההגדרה שלו הוא קבוצת כל הנקודות [math]\displaystyle{ (x,y)\in\mathbb R^2 }[/math] שבהן כל השלבים מוגדרים.
צירוף כזה דיפרנציאבילי בכל נקודה [math]\displaystyle{ (x_0,y_0) }[/math] שיש לה סביבה המוכלת בתחום ההגדרה שלו, ושבה כל פונקציה אלמנטרית בבנייה שלו מופעלת על ערך שבו היא גזירה. בקורס משתמשים בעובדה זו בלי הוכחה.
החריגים הם נקודות שבהן פונקציה אלמנטרית מופעלת על ערך שבו היא אינה גזירה: למשל שורש, או חזקה [math]\displaystyle{ x^\alpha }[/math] עם [math]\displaystyle{ 0<\alpha<1 }[/math], של ביטוי שמתאפס בנקודה, או [math]\displaystyle{ \arcsin }[/math] ו־[math]\displaystyle{ \arccos }[/math] של ביטוי השווה בה ל־[math]\displaystyle{ 1 }[/math] או ל־[math]\displaystyle{ -1 }[/math]. בנקודות כאלה בודקים דיפרנציאביליות לפי ההגדרה: הצירוף יכול להיות דיפרנציאבילי בהן, ויכול שלא להיות.
תהי [math]\displaystyle{ f(x,y) }[/math] פונקציה ותהי [math]\displaystyle{ (x_0,y_0)\in\mathbb R^2 }[/math].
- אם הגבול הבא קיים וסופי, הוא נקרא הנגזרת החלקית של [math]\displaystyle{ f }[/math] לפי [math]\displaystyle{ x }[/math] בנקודה [math]\displaystyle{ (x_0,y_0) }[/math]:
- [math]\displaystyle{ \displaystyle f_x(x_0,y_0)=\lim_{h\to0}\frac{f(x_0+h,y_0)-f(x_0,y_0)}{h} . }[/math]
- אם הגבול הבא קיים וסופי, הוא נקרא הנגזרת החלקית של [math]\displaystyle{ f }[/math] לפי [math]\displaystyle{ y }[/math] בנקודה [math]\displaystyle{ (x_0,y_0) }[/math]:
- [math]\displaystyle{ \displaystyle f_y(x_0,y_0)=\lim_{h\to0}\frac{f(x_0,y_0+h)-f(x_0,y_0)}{h} . }[/math]
תהי [math]\displaystyle{ f(x,y) }[/math] פונקציה ותהי [math]\displaystyle{ (x_0,y_0)\in\mathbb R^2 }[/math].
- תהי [math]\displaystyle{ g_1(x)=f(x,y_0) }[/math]. אזי [math]\displaystyle{ f_x(x_0,y_0) }[/math] קיימת אם ורק אם [math]\displaystyle{ g_1 }[/math] גזירה ב־[math]\displaystyle{ x_0 }[/math], ובמקרה זה [math]\displaystyle{ f_x(x_0,y_0)=g_1'(x_0) }[/math].
- תהי [math]\displaystyle{ g_2(y)=f(x_0,y) }[/math]. אזי [math]\displaystyle{ f_y(x_0,y_0) }[/math] קיימת אם ורק אם [math]\displaystyle{ g_2 }[/math] גזירה ב־[math]\displaystyle{ y_0 }[/math], ובמקרה זה [math]\displaystyle{ f_y(x_0,y_0)=g_2'(y_0) }[/math].
תהי [math]\displaystyle{ f(x,y) }[/math] פונקציה דיפרנציאבילית בנקודה [math]\displaystyle{ (x_0,y_0)\in\mathbb R^2 }[/math], ויהיו [math]\displaystyle{ A,B,C\in\mathbb R }[/math] כך שהמישור [math]\displaystyle{ g(x,y)=Ax+By+C }[/math] מקיים את התנאי בהגדרה 5.1.3. אזי הנגזרות החלקיות [math]\displaystyle{ f_x(x_0,y_0) }[/math] ו־[math]\displaystyle{ f_y(x_0,y_0) }[/math] קיימות, ומתקיים [math]\displaystyle{ A=f_x(x_0,y_0) }[/math] ו־[math]\displaystyle{ B=f_y(x_0,y_0) }[/math].
תהי [math]\displaystyle{ f(x,y) }[/math] פונקציה דיפרנציאבילית בנקודה [math]\displaystyle{ (x_0,y_0)\in\mathbb R^2 }[/math].
המישור המשיק לגרף של [math]\displaystyle{ f }[/math] בנקודה [math]\displaystyle{ (x_0,y_0) }[/math] הוא המישור [math]\displaystyle{ z=Ax+By+C }[/math] שבו [math]\displaystyle{ A=f_x(x_0,y_0) }[/math] ו־[math]\displaystyle{ B=f_y(x_0,y_0) }[/math] (המקדמים מהגדרת הדיפרנציאביליות, טענה 5.1.6), ושעובר בנקודה [math]\displaystyle{ (x_0,y_0,f(x_0,y_0)) }[/math].
תהי [math]\displaystyle{ f(x,y) }[/math] פונקציה דיפרנציאבילית בנקודה [math]\displaystyle{ (x_0,y_0)\in\mathbb R^2 }[/math]. אזי משוואת המישור המשיק לגרף של [math]\displaystyle{ f }[/math] בנקודה [math]\displaystyle{ (x_0,y_0) }[/math] היא
- [math]\displaystyle{ \displaystyle z-f(x_0,y_0)=f_x(x_0,y_0)(x-x_0)+f_y(x_0,y_0)(y-y_0) . }[/math]
נגזרת כיוונית וגרדיאנט

תהי [math]\displaystyle{ f(x,y) }[/math] פונקציה, תהי [math]\displaystyle{ (x_0,y_0)\in\mathbb R^2 }[/math], ויהי [math]\displaystyle{ \hat v\in\mathbb R^2 }[/math] וקטור כך ש [math]\displaystyle{ \hat v\ne(0,0) }[/math]. אם הגבול הבא קיים וסופי, הוא נקרא הנגזרת הכיוונית של [math]\displaystyle{ f }[/math] בנקודה [math]\displaystyle{ (x_0,y_0) }[/math] בכיוון [math]\displaystyle{ \hat v }[/math]:
- [math]\displaystyle{ \displaystyle f'_{\hat v}(x_0,y_0)=\lim_{t\to0}\frac{f\big((x_0,y_0)+t\hat v\big)-f(x_0,y_0)}{t\,\|\hat v\|} . }[/math]
ובאופן שקול, בהצבה [math]\displaystyle{ s=t\|\hat v\| }[/math], עם וקטור היחידה [math]\displaystyle{ \hat u=\frac{\hat v}{\|\hat v\|} }[/math] בכיוון [math]\displaystyle{ \hat v }[/math]:
- [math]\displaystyle{ \displaystyle f'_{\hat v}(x_0,y_0)=\lim_{s\to0}\frac{f\big((x_0,y_0)+s\hat u\big)-f(x_0,y_0)}{s} . }[/math]
תהי [math]\displaystyle{ f(x,y) }[/math] פונקציה דיפרנציאבילית בנקודה [math]\displaystyle{ (x_0,y_0)\in\mathbb R^2 }[/math], ויהי [math]\displaystyle{ \hat v\in\mathbb R^2 }[/math] וקטור כך ש [math]\displaystyle{ \hat v\ne(0,0) }[/math]. אזי הנגזרת הכיוונית [math]\displaystyle{ f'_{\hat v}(x_0,y_0) }[/math] קיימת, ומתקיים
- [math]\displaystyle{ \displaystyle f'_{\hat v}(x_0,y_0)=\big(f_x(x_0,y_0),f_y(x_0,y_0)\big)\cdot\frac{\hat v}{\|\hat v\|} . }[/math]
תהי [math]\displaystyle{ f(x,y) }[/math] פונקציה ותהי [math]\displaystyle{ (x_0,y_0)\in\mathbb R^2 }[/math] כך שהנגזרות החלקיות [math]\displaystyle{ f_x(x_0,y_0) }[/math] ו־[math]\displaystyle{ f_y(x_0,y_0) }[/math] קיימות. הגרדיאנט של [math]\displaystyle{ f }[/math] בנקודה [math]\displaystyle{ (x_0,y_0) }[/math] הוא הווקטור
- [math]\displaystyle{ \displaystyle \nabla f(x_0,y_0)=\big(f_x(x_0,y_0),f_y(x_0,y_0)\big) . }[/math]
תהי [math]\displaystyle{ f(x,y) }[/math] פונקציה דיפרנציאבילית בנקודה [math]\displaystyle{ (x_0,y_0)\in\mathbb R^2 }[/math], ויהי [math]\displaystyle{ \hat v\in\mathbb R^2 }[/math] וקטור כך ש [math]\displaystyle{ \hat v\ne(0,0) }[/math]. אזי:
- אם [math]\displaystyle{ \nabla f(x_0,y_0)\ne(0,0) }[/math], מתקיים
- [math]\displaystyle{ \displaystyle f'_{\hat v}(x_0,y_0)=\nabla f(x_0,y_0)\cdot\frac{\hat v}{\|\hat v\|}=\|\nabla f(x_0,y_0)\|\cos\theta , }[/math]
- כאשר [math]\displaystyle{ \theta }[/math] היא הזווית בין הווקטורים [math]\displaystyle{ \nabla f(x_0,y_0) }[/math] ו־[math]\displaystyle{ \hat v }[/math].
- מתקיים [math]\displaystyle{ |f'_{\hat v}(x_0,y_0)|\le\|\nabla f(x_0,y_0)\| }[/math].
תהי [math]\displaystyle{ f(x,y) }[/math] פונקציה דיפרנציאבילית בנקודה [math]\displaystyle{ (x_0,y_0)\in\mathbb R^2 }[/math] כך ש [math]\displaystyle{ \nabla f(x_0,y_0)\ne(0,0) }[/math]. אזי לכל וקטור [math]\displaystyle{ \hat v\in\mathbb R^2 }[/math] כך ש [math]\displaystyle{ \hat v\ne(0,0) }[/math]:
- (א) [math]\displaystyle{ f'_{\hat v}(x_0,y_0)\le\|\nabla f(x_0,y_0)\| }[/math], ושוויון מתקיים אם ורק אם [math]\displaystyle{ \hat v }[/math] בכיוון הגרדיאנט, כלומר [math]\displaystyle{ \hat v=c\,\nabla f(x_0,y_0) }[/math] עבור [math]\displaystyle{ c>0 }[/math] כלשהו.
- (ב) [math]\displaystyle{ f'_{\hat v}(x_0,y_0)\ge-\|\nabla f(x_0,y_0)\| }[/math], ושוויון מתקיים אם ורק אם [math]\displaystyle{ \hat v }[/math] בכיוון המנוגד לגרדיאנט, כלומר [math]\displaystyle{ \hat v=c\,\nabla f(x_0,y_0) }[/math] עבור [math]\displaystyle{ c<0 }[/math] כלשהו.
- (ג) [math]\displaystyle{ f'_{\hat v}(x_0,y_0)=0 }[/math] אם ורק אם [math]\displaystyle{ \hat v }[/math] מאונך לגרדיאנט, כלומר [math]\displaystyle{ \hat v\cdot\nabla f(x_0,y_0)=0 }[/math].
תהי [math]\displaystyle{ f(x,y) }[/math] פונקציה. בוחרים נקודת התחלה [math]\displaystyle{ (x_0,y_0) }[/math] וגודל צעד [math]\displaystyle{ h>0 }[/math], ומגדירים באופן רקורסיבי
- [math]\displaystyle{ \displaystyle (x_{n+1},y_{n+1})=(x_n,y_n)-h\cdot\frac{\nabla f(x_n,y_n)}{\|\nabla f(x_n,y_n)\|} , }[/math]
כל עוד [math]\displaystyle{ \nabla f(x_n,y_n) }[/math] קיים ושונה מ־[math]\displaystyle{ (0,0) }[/math].
כלל השרשרת וקווי גובה
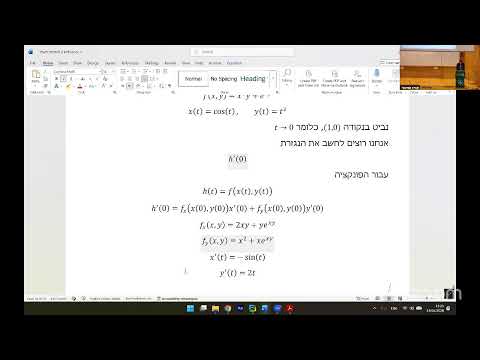
יהי [math]\displaystyle{ t_0\in\mathbb R }[/math], תהיינה [math]\displaystyle{ x(t) }[/math] ו־[math]\displaystyle{ y(t) }[/math] פונקציות גזירות ב־[math]\displaystyle{ t_0 }[/math], ותהי [math]\displaystyle{ f(x,y) }[/math] פונקציה דיפרנציאבילית בנקודה [math]\displaystyle{ (x(t_0),y(t_0)) }[/math]. תהי [math]\displaystyle{ h(t)=f(x(t),y(t)) }[/math]. אזי [math]\displaystyle{ h }[/math] גזירה ב־[math]\displaystyle{ t_0 }[/math] ומתקיים
- [math]\displaystyle{ \displaystyle h'(t_0)=f_x\big(x(t_0),y(t_0)\big)\,x'(t_0)+f_y\big(x(t_0),y(t_0)\big)\,y'(t_0) . }[/math]
תהי [math]\displaystyle{ f(x,y) }[/math] פונקציה ויהי [math]\displaystyle{ c\in\mathbb R }[/math]. קו הגובה של [math]\displaystyle{ f }[/math] בגובה [math]\displaystyle{ c }[/math] הוא הקבוצה
- [math]\displaystyle{ \displaystyle D_c=\big\{(x,y)\in\mathbb R^2\mid f(x,y)=c\big\} . }[/math]
תהי [math]\displaystyle{ f(x,y) }[/math] פונקציה, יהי [math]\displaystyle{ c\in\mathbb R }[/math], ותהי [math]\displaystyle{ y(x) }[/math] פונקציה המוגדרת בקטע [math]\displaystyle{ I\subseteq\mathbb R }[/math]. אומרים ש [math]\displaystyle{ y(x) }[/math] נתונה באופן סתום על ידי המשוואה [math]\displaystyle{ f(x,y)=c }[/math] (משוואת קו הגובה [math]\displaystyle{ D_c }[/math]), או ש [math]\displaystyle{ y(x) }[/math] היא פונקציה סתומה, אם [math]\displaystyle{ f(x,y(x))=c }[/math] לכל [math]\displaystyle{ x\in I }[/math].
תהי [math]\displaystyle{ f(x,y) }[/math] פונקציה, יהי [math]\displaystyle{ c\in\mathbb R }[/math], ותהי [math]\displaystyle{ y(x) }[/math] פונקציה גזירה בקטע פתוח [math]\displaystyle{ I }[/math], הנתונה באופן סתום על ידי המשוואה [math]\displaystyle{ f(x,y)=c }[/math] בקטע [math]\displaystyle{ I }[/math]. נניח ש [math]\displaystyle{ f }[/math] דיפרנציאבילית בנקודה [math]\displaystyle{ (x,y(x)) }[/math] לכל [math]\displaystyle{ x\in I }[/math]. אזי לכל [math]\displaystyle{ x\in I }[/math] מתקיים
- [math]\displaystyle{ \displaystyle f_x\big(x,y(x)\big)+f_y\big(x,y(x)\big)\,y'(x)=0 . }[/math]
תהי [math]\displaystyle{ f(x,y) }[/math] פונקציה, יהי [math]\displaystyle{ c\in\mathbb R }[/math], ותהיינה [math]\displaystyle{ x(t) }[/math] ו־[math]\displaystyle{ y(t) }[/math] פונקציות גזירות בקטע פתוח [math]\displaystyle{ I }[/math] כך ש [math]\displaystyle{ f(x(t),y(t))=c }[/math] לכל [math]\displaystyle{ t\in I }[/math]. נסמן [math]\displaystyle{ \hat r(t)=(x(t),y(t)) }[/math] ו־[math]\displaystyle{ \hat r'(t)=(x'(t),y'(t)) }[/math], ונניח ש [math]\displaystyle{ f }[/math] דיפרנציאבילית בנקודה [math]\displaystyle{ \hat r(t) }[/math] לכל [math]\displaystyle{ t\in I }[/math]. אזי לכל [math]\displaystyle{ t\in I }[/math] מתקיים
- [math]\displaystyle{ \displaystyle \nabla f\big(\hat r(t)\big)\cdot\hat r'(t)=0 . }[/math]
פולינום טיילור בשני משתנים

תהי [math]\displaystyle{ f(x,y) }[/math] פונקציה. הנגזרות החלקיות מסדר שני של [math]\displaystyle{ f }[/math] הן הנגזרות החלקיות של הפונקציות [math]\displaystyle{ f_x }[/math] ו־[math]\displaystyle{ f_y }[/math], ומסמנים
- [math]\displaystyle{ \displaystyle f_{xx}=(f_x)_x,\qquad f_{xy}=(f_x)_y,\qquad f_{yx}=(f_y)_x,\qquad f_{yy}=(f_y)_y , }[/math]
בכל נקודה שבה הנגזרת החלקית שבאגף ימין קיימת. ב־[math]\displaystyle{ f_{xy} }[/math] גוזרים קודם לפי [math]\displaystyle{ x }[/math] ואחר כך לפי [math]\displaystyle{ y }[/math], וב־[math]\displaystyle{ f_{yx} }[/math] קודם לפי [math]\displaystyle{ y }[/math] ואחר כך לפי [math]\displaystyle{ x }[/math].
תהי [math]\displaystyle{ f(x,y) }[/math] פונקציה, תהי [math]\displaystyle{ (x_0,y_0)\in\mathbb R^2 }[/math], ותהי [math]\displaystyle{ U }[/math] סביבה של [math]\displaystyle{ (x_0,y_0) }[/math]. נניח ש [math]\displaystyle{ f }[/math] דיפרנציאבילית בכל נקודה של [math]\displaystyle{ U }[/math], ושהנגזרות החלקיות [math]\displaystyle{ f_{xy} }[/math] ו־[math]\displaystyle{ f_{yx} }[/math] קיימות ורציפות בכל נקודה של [math]\displaystyle{ U }[/math]. אזי [math]\displaystyle{ f_{xy}(x,y)=f_{yx}(x,y) }[/math] לכל [math]\displaystyle{ (x,y)\in U }[/math].
תהי [math]\displaystyle{ f(x,y) }[/math] פונקציה, תהי [math]\displaystyle{ (x_0,y_0)\in\mathbb R^2 }[/math], ותהי [math]\displaystyle{ U }[/math] סביבה של [math]\displaystyle{ (x_0,y_0) }[/math]. נניח ש [math]\displaystyle{ f }[/math] דיפרנציאבילית בכל נקודה של [math]\displaystyle{ U }[/math], ושכל הנגזרות החלקיות מסדר שני של [math]\displaystyle{ f }[/math] קיימות ורציפות בכל נקודה של [math]\displaystyle{ U }[/math] (ולכן, לפי משפט 5.4.2, מתקיים [math]\displaystyle{ f_{xy}(x_0,y_0)=f_{yx}(x_0,y_0) }[/math]). פולינום טיילור מסדר שני של [math]\displaystyle{ f }[/math] סביב הנקודה [math]\displaystyle{ (x_0,y_0) }[/math] הוא
- [math]\displaystyle{ \displaystyle \begin{aligned} P_2(x,y)=f(x_0,y_0)&+f_x(x_0,y_0)(x-x_0)+f_y(x_0,y_0)(y-y_0)\\ &+\frac12\Big(f_{xx}(x_0,y_0)(x-x_0)^2+2f_{xy}(x_0,y_0)(x-x_0)(y-y_0)\\ &\qquad\quad+f_{yy}(x_0,y_0)(y-y_0)^2\Big) . \end{aligned} }[/math]
תהי [math]\displaystyle{ f(x,y) }[/math] פונקציה, תהי [math]\displaystyle{ (x_0,y_0)\in\mathbb R^2 }[/math], ותהי [math]\displaystyle{ U }[/math] סביבה של [math]\displaystyle{ (x_0,y_0) }[/math] שבה [math]\displaystyle{ f }[/math] מקיימת את ההנחות של הגדרה 5.4.3. יהיו [math]\displaystyle{ h,k\in\mathbb R }[/math] כך ש [math]\displaystyle{ (x_0+h,y_0+k)\in U }[/math], ונסמן [math]\displaystyle{ \varphi(t)=f(x_0+th,y_0+tk) }[/math]. אזי:
- (א) [math]\displaystyle{ \varphi(0)=f(x_0,y_0) }[/math] ו־[math]\displaystyle{ \varphi(1)=f(x_0+h,y_0+k) }[/math], וכן
- [math]\displaystyle{ \displaystyle \begin{aligned} \varphi'(0)&=f_x(x_0,y_0)\,h+f_y(x_0,y_0)\,k ,\\ \varphi''(0)&=f_{xx}(x_0,y_0)\,h^2+2f_{xy}(x_0,y_0)\,hk+f_{yy}(x_0,y_0)\,k^2 . \end{aligned} }[/math]
- (ב) פולינום טיילור מסדר שני של [math]\displaystyle{ \varphi }[/math] סביב [math]\displaystyle{ 0 }[/math], בנקודה [math]\displaystyle{ t=1 }[/math], שווה ל־[math]\displaystyle{ P_2(x_0+h,y_0+k) }[/math]:
- [math]\displaystyle{ \displaystyle \varphi(0)+\varphi'(0)+\frac{\varphi''(0)}2=P_2(x_0+h,y_0+k) . }[/math]
- (ג) אם בנוסף [math]\displaystyle{ \varphi }[/math] גזירה שלוש פעמים בקטע פתוח המכיל את [math]\displaystyle{ [0,1] }[/math], אזי קיים [math]\displaystyle{ c\in(0,1) }[/math] שעבורו
- [math]\displaystyle{ \displaystyle f(x_0+h,y_0+k)=P_2(x_0+h,y_0+k)+\frac{\varphi'''(c)}{3!} . }[/math]
פרק 6 - קיצון בשני משתנים
ההרצאות של הפרק (תשפ"ו), לפי תאריך: הנדסה: 11.5.26 · 15.5.26 · 18.5.26 · 25.5.26 · 29.5.26; אודיסאה: 29.5.26 · 2.6.26
קיצון מקומי
תהי [math]\displaystyle{ f(x,y) }[/math] פונקציה ותהי [math]\displaystyle{ (x_0,y_0)\in\mathbb R^2 }[/math].
- [math]\displaystyle{ (x_0,y_0) }[/math] נקראת מקסימום מקומי של [math]\displaystyle{ f }[/math] אם קיים [math]\displaystyle{ r>0 }[/math] כך שלכל נקודה [math]\displaystyle{ (x,y) }[/math] בעיגול [math]\displaystyle{ (x-x_0)^2+(y-y_0)^2<r^2 }[/math] מתקיים [math]\displaystyle{ f(x,y)\le f(x_0,y_0) }[/math]:
- [math]\displaystyle{ \displaystyle \exists r>0\ \ \forall (x,y)\in\mathbb R^2:\ \ (x-x_0)^2+(y-y_0)^2<r^2\ \Rightarrow\ f(x,y)\le f(x_0,y_0). }[/math]
- [math]\displaystyle{ (x_0,y_0) }[/math] נקראת מינימום מקומי של [math]\displaystyle{ f }[/math] אם קיים [math]\displaystyle{ r>0 }[/math] כך שלכל נקודה [math]\displaystyle{ (x,y) }[/math] בעיגול [math]\displaystyle{ (x-x_0)^2+(y-y_0)^2<r^2 }[/math] מתקיים [math]\displaystyle{ f(x,y)\ge f(x_0,y_0) }[/math].
- [math]\displaystyle{ (x_0,y_0) }[/math] נקראת נקודת קיצון מקומית של [math]\displaystyle{ f }[/math] אם היא מקסימום מקומי או מינימום מקומי.
תהי [math]\displaystyle{ (x_0,y_0)\in\mathbb R^2 }[/math], ותהי [math]\displaystyle{ f(x,y) }[/math] פונקציה שהנגזרות החלקיות שלה [math]\displaystyle{ f_x(x_0,y_0) }[/math] ו־[math]\displaystyle{ f_y(x_0,y_0) }[/math] קיימות.
אם [math]\displaystyle{ (x_0,y_0) }[/math] נקודת קיצון מקומית של [math]\displaystyle{ f }[/math], אזי [math]\displaystyle{ \nabla f(x_0,y_0)=(0,0) }[/math], כלומר [math]\displaystyle{ f_x(x_0,y_0)=0 }[/math] ו־[math]\displaystyle{ f_y(x_0,y_0)=0 }[/math].
ההפך אינו נכון: ייתכן ש [math]\displaystyle{ \nabla f(x_0,y_0)=(0,0) }[/math] אך [math]\displaystyle{ (x_0,y_0) }[/math] אינה נקודת קיצון מקומית של [math]\displaystyle{ f }[/math].
תהי [math]\displaystyle{ f(x,y) }[/math] פונקציה, ותהי [math]\displaystyle{ (x_0,y_0)\in\mathbb R^2 }[/math] נקודה שבה הנגזרות החלקיות [math]\displaystyle{ f_x(x_0,y_0) }[/math] ו־[math]\displaystyle{ f_y(x_0,y_0) }[/math] קיימות. הנקודה [math]\displaystyle{ (x_0,y_0) }[/math] נקראת נקודה חשודה (לקיצון מקומי) של [math]\displaystyle{ f }[/math] אם [math]\displaystyle{ \nabla f(x_0,y_0)=(0,0) }[/math].
תהי [math]\displaystyle{ f(x,y) }[/math] פונקציה. נקודה חשודה של [math]\displaystyle{ f }[/math] שאינה נקודת קיצון מקומית של [math]\displaystyle{ f }[/math] נקראת נקודת אוכף של [math]\displaystyle{ f }[/math].
תהי [math]\displaystyle{ f(x,y) }[/math] פונקציה. בכל נקודה [math]\displaystyle{ (x,y)\in\mathbb R^2 }[/math] שבה הנגזרות החלקיות מסדר שני [math]\displaystyle{ f_{xx} }[/math], [math]\displaystyle{ f_{xy} }[/math] ו־[math]\displaystyle{ f_{yy} }[/math] קיימות, נסמן
- [math]\displaystyle{ \displaystyle \Delta(x,y)=f_{xx}(x,y)\,f_{yy}(x,y)-f_{xy}^2(x,y). }[/math]
תהי [math]\displaystyle{ (x_0,y_0)\in\mathbb R^2 }[/math], ותהי [math]\displaystyle{ f(x,y) }[/math] פונקציה שהנגזרות החלקיות שלה מסדר שני קיימות ורציפות בסביבה של [math]\displaystyle{ (x_0,y_0) }[/math], כך ש [math]\displaystyle{ \nabla f(x_0,y_0)=(0,0) }[/math].
- (א) אם [math]\displaystyle{ \Delta(x_0,y_0)>0 }[/math] ו־[math]\displaystyle{ f_{xx}(x_0,y_0)>0 }[/math], אזי [math]\displaystyle{ (x_0,y_0) }[/math] מינימום מקומי של [math]\displaystyle{ f }[/math].
- (ב) אם [math]\displaystyle{ \Delta(x_0,y_0)>0 }[/math] ו־[math]\displaystyle{ f_{xx}(x_0,y_0)<0 }[/math], אזי [math]\displaystyle{ (x_0,y_0) }[/math] מקסימום מקומי של [math]\displaystyle{ f }[/math].
- (ג) אם [math]\displaystyle{ \Delta(x_0,y_0)<0 }[/math], אזי [math]\displaystyle{ (x_0,y_0) }[/math] נקודת אוכף של [math]\displaystyle{ f }[/math].
קיצון מוחלט
תהי [math]\displaystyle{ D\subseteq\mathbb R^2 }[/math] ותהי [math]\displaystyle{ f(x,y) }[/math] פונקציה המוגדרת ב־[math]\displaystyle{ D }[/math].
- אם לקבוצה [math]\displaystyle{ \{f(x,y)\mid(x,y)\in D\} }[/math] יש מקסימום, הוא נקרא המקסימום של [math]\displaystyle{ f }[/math] ב־[math]\displaystyle{ D }[/math].
- אם לקבוצה [math]\displaystyle{ \{f(x,y)\mid(x,y)\in D\} }[/math] יש מינימום, הוא נקרא המינימום של [math]\displaystyle{ f }[/math] ב־[math]\displaystyle{ D }[/math].
- המקסימום והמינימום של [math]\displaystyle{ f }[/math] ב־[math]\displaystyle{ D }[/math] נקראים קיצון מוחלט של [math]\displaystyle{ f }[/math] ב־[math]\displaystyle{ D }[/math]. נקודה [math]\displaystyle{ (x_1,y_1)\in D }[/math] שבה [math]\displaystyle{ f(x_1,y_1) }[/math] הוא המקסימום או המינימום של [math]\displaystyle{ f }[/math] ב־[math]\displaystyle{ D }[/math] נקראת נקודת קיצון מוחלט של [math]\displaystyle{ f }[/math] ב־[math]\displaystyle{ D }[/math].
בקורס לא מגדירים במדויק מה זה תחום, מה זה תחום סגור וחסום, מה זו השפה של תחום ומה זו נקודה פנימית. יש לכך הגדרות מדויקות, אבל כאן נשענים על האינטואיציה: השפה של התחום היא ה"קצה" שלו, ונקודה פנימית היא נקודה של התחום שאינה על השפה. קבוצה סגורה היא קבוצה שמכילה את כל השפה שלה, וקבוצה חסומה היא קבוצה שמוכלת בעיגול כלשהו. למשל, העיגול [math]\displaystyle{ D=\{(x,y)\mid x^2+y^2\le1\} }[/math] הוא תחום סגור וחסום, והשפה שלו היא המעגל [math]\displaystyle{ x^2+y^2=1 }[/math]; העיגול [math]\displaystyle{ x^2+y^2<1 }[/math] חסום, אבל אינו סגור.
תהי [math]\displaystyle{ D\subseteq\mathbb R^2 }[/math] קבוצה סגורה וחסומה שאינה ריקה, ותהי [math]\displaystyle{ f(x,y) }[/math] פונקציה רציפה בכל נקודה של [math]\displaystyle{ D }[/math].
אזי [math]\displaystyle{ f }[/math] מקבלת מקסימום ומינימום ב־[math]\displaystyle{ D }[/math].
כלומר, קיימות נקודות [math]\displaystyle{ (x_1,y_1),(x_2,y_2)\in D }[/math] כך ש [math]\displaystyle{ f(x_2,y_2)\le f(x,y)\le f(x_1,y_1) }[/math] לכל [math]\displaystyle{ (x,y)\in D }[/math].
תהי [math]\displaystyle{ D\subseteq\mathbb R^2 }[/math], תהי [math]\displaystyle{ f(x,y) }[/math] פונקציה, ותהי [math]\displaystyle{ (x_1,y_1) }[/math] נקודה פנימית של [math]\displaystyle{ D }[/math] שהיא נקודת קיצון מוחלט של [math]\displaystyle{ f }[/math] ב־[math]\displaystyle{ D }[/math]. אזי:
- [math]\displaystyle{ (x_1,y_1) }[/math] נקודת קיצון מקומית של [math]\displaystyle{ f }[/math].
- אם הנגזרות החלקיות [math]\displaystyle{ f_x(x_1,y_1) }[/math] ו־[math]\displaystyle{ f_y(x_1,y_1) }[/math] קיימות, אזי [math]\displaystyle{ (x_1,y_1) }[/math] נקודה חשודה של [math]\displaystyle{ f }[/math].
תהי [math]\displaystyle{ D\subseteq\mathbb R^2 }[/math], ותהי [math]\displaystyle{ f(x,y) }[/math] פונקציה דיפרנציאבילית בכל נקודה של השפה של [math]\displaystyle{ D }[/math]. נניח שהשפה של [math]\displaystyle{ D }[/math] היא איחוד של גרפים של פונקציות של [math]\displaystyle{ x }[/math] (ענפים), [math]\displaystyle{ y=y_1(x),\dots,y=y_k(x) }[/math], כאשר כל [math]\displaystyle{ y_i }[/math] מוגדרת בקטע סגור [math]\displaystyle{ [a_i,b_i] }[/math] וגזירה בקטע הפתוח [math]\displaystyle{ (a_i,b_i) }[/math]. כדי למצוא את הנקודות החשודות על השפה (הנקודות שבהן [math]\displaystyle{ f }[/math] עשויה לקבל את המקסימום או את המינימום שלה על השפה):
- לכל ענף מציבים [math]\displaystyle{ y=y_i(x) }[/math] ב־[math]\displaystyle{ f }[/math] ומקבלים פונקציה של המשתנה [math]\displaystyle{ x }[/math] בלבד:
- [math]\displaystyle{ \displaystyle h_i(x)=f\big(x,y_i(x)\big),\qquad x\in[a_i,b_i]. }[/math]
- הנקודות [math]\displaystyle{ \big(x,y_i(x)\big) }[/math], עבור [math]\displaystyle{ x\in(a_i,b_i) }[/math], שבהן [math]\displaystyle{ h_i'(x)=0 }[/math], הן נקודות חשודות על השפה.
- נקודות החיבור בין הענפים, כלומר נקודות הקצה [math]\displaystyle{ \big(a_i,y_i(a_i)\big) }[/math] ו־[math]\displaystyle{ \big(b_i,y_i(b_i)\big) }[/math] של הענפים, הן גם נקודות חשודות על השפה.
תהי [math]\displaystyle{ D\subseteq\mathbb R^2 }[/math], ותהיינה [math]\displaystyle{ f(x,y) }[/math] ו־[math]\displaystyle{ g(x,y) }[/math] פונקציות שהנגזרות החלקיות שלהן קיימות ורציפות בכל נקודה של [math]\displaystyle{ \mathbb R^2 }[/math], כך שהשפה של [math]\displaystyle{ D }[/math] היא קו הגובה של [math]\displaystyle{ g }[/math] בגובה [math]\displaystyle{ 0 }[/math], כלומר [math]\displaystyle{ \{(x,y)\in\mathbb R^2\mid g(x,y)=0\} }[/math]. הנקודות החשודות על השפה של [math]\displaystyle{ D }[/math] (הנקודות שבהן [math]\displaystyle{ f }[/math] עשויה לקבל את המקסימום או את המינימום שלה על השפה) הן:
- הנקודות [math]\displaystyle{ (x,y) }[/math] שבהן [math]\displaystyle{ g(x,y)=0 }[/math] ו־[math]\displaystyle{ \nabla g(x,y)=(0,0) }[/math];
- הנקודות [math]\displaystyle{ (x,y) }[/math] שעבורן קיים [math]\displaystyle{ \lambda\in\mathbb R }[/math] כך ש
- [math]\displaystyle{ \displaystyle \begin{cases} f_x(x,y)=\lambda\, g_x(x,y),\\ f_y(x,y)=\lambda\, g_y(x,y),\\ g(x,y)=0,\end{cases} }[/math]
- כלומר [math]\displaystyle{ \nabla f(x,y)=\lambda\nabla g(x,y) }[/math] ו־[math]\displaystyle{ g(x,y)=0 }[/math].
תהי [math]\displaystyle{ D\subseteq\mathbb R^2 }[/math] קבוצה סגורה וחסומה שאינה ריקה, ותהיינה [math]\displaystyle{ f(x,y) }[/math] ו־[math]\displaystyle{ g(x,y) }[/math] פונקציות שהנגזרות החלקיות שלהן קיימות ורציפות בכל נקודה של [math]\displaystyle{ \mathbb R^2 }[/math], כך שהשפה של [math]\displaystyle{ D }[/math] היא קו הגובה של [math]\displaystyle{ g }[/math] בגובה [math]\displaystyle{ 0 }[/math], כלומר [math]\displaystyle{ \{(x,y)\in\mathbb R^2\mid g(x,y)=0\} }[/math]. לפי משפט ויירשטראס, [math]\displaystyle{ f }[/math] מקבלת ב־[math]\displaystyle{ D }[/math] מקסימום ומינימום. כדי למצוא אותם:
- (א) מוצאים את הנקודות החשודות של [math]\displaystyle{ f }[/math] בפנים התחום, כלומר פותרים את המשוואה [math]\displaystyle{ \nabla f(x,y)=(0,0) }[/math] ושומרים רק את הפתרונות שהם נקודות פנימיות של [math]\displaystyle{ D }[/math].
- (ב) מוצאים את הנקודות על השפה של [math]\displaystyle{ D }[/math] שבהן [math]\displaystyle{ \nabla g(x,y)=(0,0) }[/math].
- (ג) מוצאים בעזרת כופלי לגראנז' את הנקודות [math]\displaystyle{ (x,y) }[/math] על השפה של [math]\displaystyle{ D }[/math] שעבורן קיים [math]\displaystyle{ \lambda\in\mathbb R }[/math] כך ש [math]\displaystyle{ \nabla f(x,y)=\lambda\nabla g(x,y) }[/math].
- (ד) מציבים ב־[math]\displaystyle{ f }[/math] את כל הנקודות שנמצאו בשלושת השלבים הקודמים. הערך הגדול ביותר שמתקבל הוא המקסימום של [math]\displaystyle{ f }[/math] ב־[math]\displaystyle{ D }[/math], והערך הקטן ביותר הוא המינימום של [math]\displaystyle{ f }[/math] ב־[math]\displaystyle{ D }[/math].
לעיתים מחלקים את השפה של התחום לכמה חלקים, כמו למשל צלעות של מצולע. כל נקודת חיתוך בין שני חלקים היא נקודה חשודה על השפה, אוטומטית.
פרק 7 - אינטגרלים כפולים ומשולשים
בקורס לא ניתנה הגדרה מדויקת לאינטגרל הכפול ולאינטגרל המשולש (ההגדרה המדויקת היא בעזרת סכומי רימן), ולכן הם מוצגים בהערות. האינטגרלים הקוויים והמשטחיים (פרקים 8 ו־9) מוגדרים בעזרת פרמטריזציה, בנוסחאות שנלמדו לחישובם.
מפרק זה מופיעות גם פונקציות של שלושה משתנים, [math]\displaystyle{ f(x,y,z) }[/math]. הסביבה, הרציפות בנקודה והנגזרות החלקיות מוגדרות להן כמו בפרקים 4 ו־5, עם הכדור הפתוח שמרכזו [math]\displaystyle{ (x_0,y_0,z_0) }[/math] ורדיוסו [math]\displaystyle{ \delta }[/math] במקום העיגול. האורך של וקטור במרחב הוא [math]\displaystyle{ \|(a,b,c)\|=\sqrt{a^2+b^2+c^2} }[/math].
ההרצאות של הפרק (תשפ"ו), לפי תאריך: הנדסה: 29.5.26 · 1.6.26 · 5.6.26 · 8.6.26; אודיסאה: 5.6.26 · 9.6.26 · 12.6.26
אינטגרל כפול ומשפט פוביני

תהי [math]\displaystyle{ D\subseteq\mathbb R^2 }[/math] ותהי [math]\displaystyle{ f(x,y) }[/math] פונקציה המוגדרת ב־[math]\displaystyle{ D }[/math]. האינטגרל הכפול של [math]\displaystyle{ f }[/math] על [math]\displaystyle{ D }[/math] מסומן [math]\displaystyle{ \iint_D f }[/math] או [math]\displaystyle{ \iint_D f(x,y)\,dx\,dy }[/math]. בקורס לא נתנו לו הגדרה מדויקת, אלא משמעות:
- אם [math]\displaystyle{ f\ge0 }[/math] ב־[math]\displaystyle{ D }[/math], האינטגרל [math]\displaystyle{ \iint_D f }[/math] הוא הנפח מתחת לגרף של [math]\displaystyle{ f }[/math], מעל [math]\displaystyle{ D }[/math].
- אם חושבים על [math]\displaystyle{ D }[/math] כעל משטח ועל [math]\displaystyle{ f }[/math] כעל פונקציית הצפיפות שלו, האינטגרל [math]\displaystyle{ \iint_D f }[/math] הוא המסה של המשטח.
- האינטגרל [math]\displaystyle{ \iint_D 1\,dx\,dy }[/math] הוא השטח של [math]\displaystyle{ D }[/math].
- אם [math]\displaystyle{ D }[/math] מוכלת במלבן [math]\displaystyle{ U }[/math], אזי [math]\displaystyle{ \iint_D f=\iint_U\hat f }[/math], כאשר [math]\displaystyle{ \hat f }[/math] היא ההרחבה של [math]\displaystyle{ f }[/math] באפס:
- [math]\displaystyle{ \displaystyle \hat f(x,y)=\begin{cases} f(x,y), & (x,y)\in D,\\ 0, & (x,y)\in U\setminus D.\end{cases} }[/math]
יהיו [math]\displaystyle{ a<b }[/math] ו־[math]\displaystyle{ c<d }[/math] מספרים ממשיים, יהי [math]\displaystyle{ D }[/math] המלבן [math]\displaystyle{ \{(x,y)\mid a\le x\le b,\ c\le y\le d\} }[/math], ותהי [math]\displaystyle{ f(x,y) }[/math] פונקציה רציפה בכל נקודה של [math]\displaystyle{ D }[/math]. אזי
- [math]\displaystyle{ \displaystyle \iint_D f=\int_a^b\left(\int_c^d f(x,y)\,dy\right)dx=\int_c^d\left(\int_a^b f(x,y)\,dx\right)dy. }[/math]
תחום סטנדרטי

- קבוצה [math]\displaystyle{ D\subseteq\mathbb R^2 }[/math] נקראת תחום סטנדרטי לפי [math]\displaystyle{ x }[/math] אם קיימים מספרים ממשיים [math]\displaystyle{ a<b }[/math] ופונקציות [math]\displaystyle{ g_1,g_2 }[/math] רציפות בקטע הסגור [math]\displaystyle{ [a,b] }[/math], כך ש [math]\displaystyle{ g_1(x)\le g_2(x) }[/math] לכל [math]\displaystyle{ x\in[a,b] }[/math], ומתקיים
- [math]\displaystyle{ \displaystyle D=\{(x,y)\mid a\le x\le b,\ g_1(x)\le y\le g_2(x)\}. }[/math]
- הצגה כזו של [math]\displaystyle{ D }[/math] נקראת ייצוג סטנדרטי לפי [math]\displaystyle{ x }[/math] של [math]\displaystyle{ D }[/math].
- קבוצה [math]\displaystyle{ D\subseteq\mathbb R^2 }[/math] נקראת תחום סטנדרטי לפי [math]\displaystyle{ y }[/math] אם קיימים מספרים ממשיים [math]\displaystyle{ c<d }[/math] ופונקציות [math]\displaystyle{ h_1,h_2 }[/math] רציפות בקטע הסגור [math]\displaystyle{ [c,d] }[/math], כך ש [math]\displaystyle{ h_1(y)\le h_2(y) }[/math] לכל [math]\displaystyle{ y\in[c,d] }[/math], ומתקיים
- [math]\displaystyle{ \displaystyle D=\{(x,y)\mid c\le y\le d,\ h_1(y)\le x\le h_2(y)\}. }[/math]
- הצגה כזו של [math]\displaystyle{ D }[/math] נקראת ייצוג סטנדרטי לפי [math]\displaystyle{ y }[/math] של [math]\displaystyle{ D }[/math].
באינטגרלים "רגילים" בחדו"א 1 עיקר העבודה היא על הפונקציה: למצוא את הקדומה שלה. באינטגרלים מרובי משתנים עיקר העבודה היא על התחום.
- (א) יהי [math]\displaystyle{ D }[/math] תחום סטנדרטי לפי [math]\displaystyle{ x }[/math], עם הייצוג הסטנדרטי
- [math]\displaystyle{ \displaystyle D=\{(x,y)\mid a\le x\le b,\ g_1(x)\le y\le g_2(x)\}, }[/math]
- ותהי [math]\displaystyle{ f(x,y) }[/math] פונקציה רציפה בכל נקודה של [math]\displaystyle{ D }[/math]. אזי
- [math]\displaystyle{ \displaystyle \iint_D f=\int_a^b\left(\int_{g_1(x)}^{g_2(x)}f(x,y)\,dy\right)dx. }[/math]
- (ב) יהי [math]\displaystyle{ D }[/math] תחום סטנדרטי לפי [math]\displaystyle{ y }[/math], עם הייצוג הסטנדרטי
- [math]\displaystyle{ \displaystyle D=\{(x,y)\mid c\le y\le d,\ h_1(y)\le x\le h_2(y)\}, }[/math]
- ותהי [math]\displaystyle{ f(x,y) }[/math] פונקציה רציפה בכל נקודה של [math]\displaystyle{ D }[/math]. אזי
- [math]\displaystyle{ \displaystyle \iint_D f=\int_c^d\left(\int_{h_1(y)}^{h_2(y)}f(x,y)\,dx\right)dy. }[/math]
יהי [math]\displaystyle{ D }[/math] תחום סטנדרטי לפי [math]\displaystyle{ x }[/math] וגם לפי [math]\displaystyle{ y }[/math], עם הייצוגים הסטנדרטיים
- [math]\displaystyle{ \displaystyle \begin{gathered} D=\{(x,y)\mid a\le x\le b,\ g_1(x)\le y\le g_2(x)\},\\ D=\{(x,y)\mid c\le y\le d,\ h_1(y)\le x\le h_2(y)\}, \end{gathered} }[/math]
ותהי [math]\displaystyle{ f(x,y) }[/math] פונקציה רציפה בכל נקודה של [math]\displaystyle{ D }[/math]. לפי הטענה הקודמת
- [math]\displaystyle{ \displaystyle \int_a^b\left(\int_{g_1(x)}^{g_2(x)}f(x,y)\,dy\right)dx=\int_c^d\left(\int_{h_1(y)}^{h_2(y)}f(x,y)\,dx\right)dy, }[/math]
ולעיתים רק באחד משני הסדרים האינטגרל הפנימי ניתן לחישוב בעזרת פונקציה קדומה שהיא צירוף של פונקציות אלמנטריות. לכן:
- מציגים את [math]\displaystyle{ D }[/math] באופן סטנדרטי לפי [math]\displaystyle{ x }[/math] וגם באופן סטנדרטי לפי [math]\displaystyle{ y }[/math]. בכל ייצוג, עבור משתנה אחד מחפשים חסם תחתון וחסם עליון בכל התחום, ועבור המשתנה השני מחפשים חסמים בהינתן ערך מסוים של המשתנה הראשון.
- מחשבים את [math]\displaystyle{ \iint_D f }[/math] בסדר האינטגרציה שבו החישוב אפשרי.
שינוי קואורדינטות
לכל [math]\displaystyle{ r\ge0 }[/math] ולכל [math]\displaystyle{ \theta\in[0,2\pi] }[/math] מתאימים את הנקודה
- [math]\displaystyle{ \displaystyle (x,y)=(r\cos\theta,\ r\sin\theta)\in\mathbb R^2. }[/math]
ההתאמה הזו נקראת קואורדינטות קוטביות (פולריות).
- תהיינה [math]\displaystyle{ x(u,v) }[/math] ו־[math]\displaystyle{ y(u,v) }[/math] פונקציות, ותהי [math]\displaystyle{ (u,v)\in\mathbb R^2 }[/math] נקודה שבה הנגזרות החלקיות [math]\displaystyle{ x_u }[/math], [math]\displaystyle{ x_v }[/math], [math]\displaystyle{ y_u }[/math] ו־[math]\displaystyle{ y_v }[/math] קיימות. היעקוביאן של ההתאמה [math]\displaystyle{ (u,v)\mapsto\big(x(u,v),y(u,v)\big) }[/math] בנקודה [math]\displaystyle{ (u,v) }[/math] הוא הדטרמיננטה
- [math]\displaystyle{ \displaystyle J(u,v)=\det\begin{pmatrix} x_u(u,v) & x_v(u,v)\\ y_u(u,v) & y_v(u,v)\end{pmatrix}, }[/math]
- ו־[math]\displaystyle{ |J(u,v)| }[/math] הוא הערך המוחלט שלה.
- תהיינה [math]\displaystyle{ x(u,v,w) }[/math], [math]\displaystyle{ y(u,v,w) }[/math] ו־[math]\displaystyle{ z(u,v,w) }[/math] פונקציות, ותהי [math]\displaystyle{ (u,v,w)\in\mathbb R^3 }[/math] נקודה שבה כל הנגזרות החלקיות שלהן קיימות. היעקוביאן של ההתאמה [math]\displaystyle{ (u,v,w)\mapsto(x,y,z) }[/math] בנקודה [math]\displaystyle{ (u,v,w) }[/math] הוא הדטרמיננטה
- [math]\displaystyle{ \displaystyle J(u,v,w)=\det\begin{pmatrix} x_u & x_v & x_w\\ y_u & y_v & y_w\\ z_u & z_v & z_w\end{pmatrix}, }[/math]
- כאשר הנגזרות החלקיות מחושבות בנקודה [math]\displaystyle{ (u,v,w) }[/math], ו־[math]\displaystyle{ |J(u,v,w)| }[/math] הוא הערך המוחלט שלה.
תהי [math]\displaystyle{ D'\subseteq\mathbb R^2 }[/math] קבוצה סגורה וחסומה, ותהיינה [math]\displaystyle{ x(u,v) }[/math] ו־[math]\displaystyle{ y(u,v) }[/math] פונקציות שהנגזרות החלקיות שלהן קיימות ורציפות בכל נקודה של [math]\displaystyle{ D' }[/math]. תהי [math]\displaystyle{ D }[/math] התמונה של [math]\displaystyle{ D' }[/math] בהתאמה [math]\displaystyle{ (u,v)\mapsto\big(x(u,v),y(u,v)\big) }[/math].
נניח שקיימת קבוצה [math]\displaystyle{ Z\subseteq D' }[/math] ששטחה אפס, כך שההתאמה חד-חד-ערכית ב־[math]\displaystyle{ D'\setminus Z }[/math], ומתקיים [math]\displaystyle{ J(u,v)\ne0 }[/math] לכל [math]\displaystyle{ (u,v)\in D'\setminus Z }[/math].
תהי [math]\displaystyle{ f(x,y) }[/math] פונקציה רציפה בכל נקודה של [math]\displaystyle{ D }[/math]. אזי
- [math]\displaystyle{ \displaystyle \iint_D f(x,y)\,dx\,dy=\iint_{D'}f\big(x(u,v),y(u,v)\big)\cdot|J(u,v)|\,du\,dv. }[/math]
- היעקוביאן של הקואורדינטות הקוטביות מקיים [math]\displaystyle{ |J(r,\theta)|=r }[/math] לכל [math]\displaystyle{ r\ge0 }[/math] ו־[math]\displaystyle{ \theta\in[0,2\pi] }[/math].
- תהי [math]\displaystyle{ D'\subseteq\{(r,\theta)\mid r\ge0,\ 0\le\theta\le2\pi\} }[/math] קבוצה סגורה וחסומה, תהי [math]\displaystyle{ D }[/math] התמונה של [math]\displaystyle{ D' }[/math] בקואורדינטות קוטביות, ותהי [math]\displaystyle{ f(x,y) }[/math] פונקציה רציפה בכל נקודה של [math]\displaystyle{ D }[/math]. אזי
- [math]\displaystyle{ \displaystyle \iint_D f(x,y)\,dx\,dy=\iint_{D'}f(r\cos\theta,\,r\sin\theta)\cdot r\,dr\,d\theta. }[/math]
אינטגרל משולש
תהי [math]\displaystyle{ V\subseteq\mathbb R^3 }[/math] ותהי [math]\displaystyle{ f(x,y,z) }[/math] פונקציה המוגדרת ב־[math]\displaystyle{ V }[/math]. האינטגרל המשולש של [math]\displaystyle{ f }[/math] על [math]\displaystyle{ V }[/math] מסומן [math]\displaystyle{ \iiint_V f }[/math] או [math]\displaystyle{ \iiint_V f(x,y,z)\,dx\,dy\,dz }[/math]. כמו לאינטגרל הכפול, בקורס לא נתנו לו הגדרה מדויקת, אלא משמעות:
- אם חושבים על [math]\displaystyle{ V }[/math] כעל גוף תלת־ממדי ועל [math]\displaystyle{ f }[/math] כעל פונקציית הצפיפות שלו, האינטגרל [math]\displaystyle{ \iiint_V f }[/math] הוא המסה של הגוף.
- האינטגרל [math]\displaystyle{ \iiint_V 1\,dx\,dy\,dz }[/math] הוא הנפח של [math]\displaystyle{ V }[/math].
- אם [math]\displaystyle{ V=\{(x,y,z)\mid(x,y)\in D,\ h_1(x,y)\le z\le h_2(x,y)\} }[/math], כאשר [math]\displaystyle{ D\subseteq\mathbb R^2 }[/math] תחום סטנדרטי לפי [math]\displaystyle{ x }[/math] או לפי [math]\displaystyle{ y }[/math], [math]\displaystyle{ h_1,h_2 }[/math] רציפות בכל נקודה של [math]\displaystyle{ D }[/math] ו־[math]\displaystyle{ h_1\le h_2 }[/math] ב־[math]\displaystyle{ D }[/math], ו־[math]\displaystyle{ f }[/math] רציפה בכל נקודה של [math]\displaystyle{ V }[/math], אזי
- [math]\displaystyle{ \displaystyle \iiint_V f=\iint_D\left(\int_{h_1(x,y)}^{h_2(x,y)}f(x,y,z)\,dz\right)dx\,dy. }[/math]
לכל [math]\displaystyle{ r\ge0 }[/math], [math]\displaystyle{ \theta\in[0,\pi] }[/math] ו־[math]\displaystyle{ \varphi\in[0,2\pi] }[/math] מתאימים את הנקודה
- [math]\displaystyle{ \displaystyle (x,y,z)=(r\sin\theta\cos\varphi,\ r\sin\theta\sin\varphi,\ r\cos\theta)\in\mathbb R^3. }[/math]
ההתאמה הזו נקראת קואורדינטות כדוריות.
תהי [math]\displaystyle{ V'\subseteq\mathbb R^3 }[/math] קבוצה סגורה וחסומה, ותהיינה [math]\displaystyle{ x(u,v,w) }[/math], [math]\displaystyle{ y(u,v,w) }[/math] ו־[math]\displaystyle{ z(u,v,w) }[/math] פונקציות שהנגזרות החלקיות שלהן קיימות ורציפות בכל נקודה של [math]\displaystyle{ V' }[/math]. תהי [math]\displaystyle{ V }[/math] התמונה של [math]\displaystyle{ V' }[/math] בהתאמה
- [math]\displaystyle{ \displaystyle (u,v,w)\mapsto\big(x(u,v,w),\,y(u,v,w),\,z(u,v,w)\big). }[/math]
נניח שקיימת קבוצה [math]\displaystyle{ Z\subseteq V' }[/math] שנפחה אפס, כך שההתאמה חד-חד-ערכית ב־[math]\displaystyle{ V'\setminus Z }[/math], ומתקיים [math]\displaystyle{ J(u,v,w)\ne0 }[/math] לכל [math]\displaystyle{ (u,v,w)\in V'\setminus Z }[/math].
תהי [math]\displaystyle{ f(x,y,z) }[/math] פונקציה רציפה בכל נקודה של [math]\displaystyle{ V }[/math]. אזי
- [math]\displaystyle{ \displaystyle \begin{aligned} &\iiint_V f(x,y,z)\,dx\,dy\,dz\\ &\qquad=\iiint_{V'}f\big(x(u,v,w),y(u,v,w),z(u,v,w)\big)\cdot|J(u,v,w)|\,du\,dv\,dw. \end{aligned} }[/math]
- היעקוביאן של הקואורדינטות הכדוריות מקיים [math]\displaystyle{ |J(r,\theta,\varphi)|=r^2\sin\theta }[/math] לכל [math]\displaystyle{ r\ge0 }[/math], [math]\displaystyle{ \theta\in[0,\pi] }[/math] ו־[math]\displaystyle{ \varphi\in[0,2\pi] }[/math].
- תהי [math]\displaystyle{ V'\subseteq\{(r,\theta,\varphi)\mid r\ge0,\ 0\le\theta\le\pi,\ 0\le\varphi\le2\pi\} }[/math] קבוצה סגורה וחסומה, תהי [math]\displaystyle{ V }[/math] התמונה של [math]\displaystyle{ V' }[/math] בקואורדינטות כדוריות, ותהי [math]\displaystyle{ f(x,y,z) }[/math] פונקציה רציפה בכל נקודה של [math]\displaystyle{ V }[/math]. אזי
- [math]\displaystyle{ \displaystyle \begin{aligned} &\iiint_V f\,dx\,dy\,dz\\ &\qquad=\iiint_{V'}f(r\sin\theta\cos\varphi,\,r\sin\theta\sin\varphi,\,r\cos\theta)\cdot r^2\sin\theta\,dr\,d\theta\,d\varphi. \end{aligned} }[/math]
פרק 8 - אינטגרלים קוויים ומשפט גרין
ההרצאות של הפרק (תשפ"ו), לפי תאריך: הנדסה: 8.6.26 · 12.6.26 · 15.6.26 · 20.7.26; אודיסאה: 12.6.26 · 19.6.26 · 23.6.26
אינטגרל קווי מסוג ראשון

יהיו [math]\displaystyle{ a<b }[/math] מספרים ממשיים, ותהי [math]\displaystyle{ \hat r:[a,b]\to\mathbb R^2 }[/math], [math]\displaystyle{ \hat r(t)=(x(t),y(t)) }[/math], או
[math]\displaystyle{ \hat r:[a,b]\to\mathbb R^3 }[/math], [math]\displaystyle{ \hat r(t)=(x(t),y(t),z(t)) }[/math], פונקציה רציפה.
נניח שקיימת חלוקה [math]\displaystyle{ a=t_0<t_1<\dots<t_k=b }[/math] של הקטע [math]\displaystyle{ [a,b] }[/math] כך שבכל אחד מהקטעים [math]\displaystyle{ [t_{i-1},t_i] }[/math] לרכיבים של [math]\displaystyle{ \hat r }[/math] יש נגזרות רציפות (בקצות הקטע: נגזרות חד-צדדיות).
- הקבוצה [math]\displaystyle{ C=\{\hat r(t)\mid t\in[a,b]\} }[/math] נקראת מסילה, ו־[math]\displaystyle{ \hat r }[/math] נקראת פרמטריזציה של [math]\displaystyle{ C }[/math].
- הנקודה [math]\displaystyle{ \hat r(a) }[/math] נקראת נקודת ההתחלה של [math]\displaystyle{ C }[/math], והנקודה [math]\displaystyle{ \hat r(b) }[/math] נקראת נקודת הסיום של [math]\displaystyle{ C }[/math] (לפי [math]\displaystyle{ \hat r }[/math]). הפרמטריזציה [math]\displaystyle{ \hat r }[/math] קובעת את הכיוון של [math]\displaystyle{ C }[/math]: הכיוון שבו [math]\displaystyle{ \hat r(t) }[/math] נע כאשר [math]\displaystyle{ t }[/math] גדל.
- הפרמטריזציה [math]\displaystyle{ \hat r }[/math] נקראת סגורה אם [math]\displaystyle{ \hat r(a)=\hat r(b) }[/math], ואז אומרים ש [math]\displaystyle{ C }[/math] היא מסילה סגורה.
- הפרמטריזציה [math]\displaystyle{ \hat r }[/math] נקראת פשוטה אם [math]\displaystyle{ \hat r(s_1)\ne\hat r(s_2) }[/math] לכל [math]\displaystyle{ a\le s_1<s_2\le b }[/math], פרט אולי ל־[math]\displaystyle{ s_1=a }[/math] ו־[math]\displaystyle{ s_2=b }[/math]. מסילה שיש לה פרמטריזציה סגורה ופשוטה נקראת מסילה סגורה פשוטה.
- בנקודות [math]\displaystyle{ t_1,\dots,t_{k-1} }[/math] הנגזרת [math]\displaystyle{ \hat r' }[/math] אינה בהכרח קיימת. אינטגרל על הקטע [math]\displaystyle{ [a,b] }[/math] שמופיעה בו [math]\displaystyle{ \hat r' }[/math] הוא סכום האינטגרלים על הקטעים [math]\displaystyle{ [t_{i-1},t_i] }[/math], עבור [math]\displaystyle{ 1\le i\le k }[/math].
תהי [math]\displaystyle{ C }[/math] מסילה עם פרמטריזציה [math]\displaystyle{ \hat r:[a,b]\to\mathbb R^2 }[/math] או [math]\displaystyle{ \hat r:[a,b]\to\mathbb R^3 }[/math], ותהי [math]\displaystyle{ f }[/math] פונקציה רציפה בכל נקודה של [math]\displaystyle{ C }[/math]. האינטגרל הקווי מסוג ראשון של [math]\displaystyle{ f }[/math] על [math]\displaystyle{ C }[/math] (לפי הפרמטריזציה [math]\displaystyle{ \hat r }[/math]) הוא
- [math]\displaystyle{ \displaystyle \int_C f\,dr=\int_a^b f(\hat r(t))\cdot\|\hat r'(t)\|\,dt . }[/math]
כלומר:
- (א) במישור, עבור [math]\displaystyle{ \hat r(t)=(x(t),y(t)) }[/math]:
- [math]\displaystyle{ \displaystyle \int_C f\,dr=\int_a^b f(x(t),y(t))\sqrt{(x'(t))^2+(y'(t))^2}\,dt . }[/math]
- (ב) במרחב, עבור [math]\displaystyle{ \hat r(t)=(x(t),y(t),z(t)) }[/math]:
- [math]\displaystyle{ \displaystyle \int_C f\,dr=\int_a^b f(x(t),y(t),z(t))\sqrt{(x'(t))^2+(y'(t))^2+(z'(t))^2}\,dt . }[/math]
תהי [math]\displaystyle{ C }[/math] מסילה, ותהי [math]\displaystyle{ f }[/math] פונקציה רציפה בכל נקודה של [math]\displaystyle{ C }[/math]. תהיינה [math]\displaystyle{ \hat r_1 }[/math] ו־[math]\displaystyle{ \hat r_2 }[/math] פרמטריזציות פשוטות של [math]\displaystyle{ C }[/math]. אזי האינטגרל הקווי מסוג ראשון של [math]\displaystyle{ f }[/math] על [math]\displaystyle{ C }[/math] לפי [math]\displaystyle{ \hat r_1 }[/math] שווה לאינטגרל הקווי מסוג ראשון של [math]\displaystyle{ f }[/math] על [math]\displaystyle{ C }[/math] לפי [math]\displaystyle{ \hat r_2 }[/math].
אינטגרל קווי מסוג שני

- תהי [math]\displaystyle{ A\subseteq\mathbb R^2 }[/math]. פונקציה [math]\displaystyle{ \hat F=(P,Q):A\to\mathbb R^2 }[/math], המתאימה לכל נקודה [math]\displaystyle{ (x,y)\in A }[/math] את הווקטור [math]\displaystyle{ \hat F(x,y)=(P(x,y),Q(x,y)) }[/math], נקראת שדה וקטורי במישור.
- תהי [math]\displaystyle{ A\subseteq\mathbb R^3 }[/math]. פונקציה [math]\displaystyle{ \hat F=(P,Q,R):A\to\mathbb R^3 }[/math], המתאימה לכל נקודה [math]\displaystyle{ (x,y,z)\in A }[/math] את הווקטור [math]\displaystyle{ \hat F(x,y,z)=(P(x,y,z),Q(x,y,z),R(x,y,z)) }[/math], נקראת שדה וקטורי במרחב.
הפונקציות [math]\displaystyle{ P }[/math] ו־[math]\displaystyle{ Q }[/math] (ובמרחב גם [math]\displaystyle{ R }[/math]) נקראות הרכיבים של [math]\displaystyle{ \hat F }[/math].
תהי [math]\displaystyle{ C }[/math] מסילה עם פרמטריזציה [math]\displaystyle{ \hat r:[a,b]\to\mathbb R^2 }[/math] ויהי [math]\displaystyle{ \hat F }[/math] שדה וקטורי במישור, או
[math]\displaystyle{ \hat r:[a,b]\to\mathbb R^3 }[/math] ו־[math]\displaystyle{ \hat F }[/math] שדה וקטורי במרחב, ונניח שהרכיבים של [math]\displaystyle{ \hat F }[/math] רציפים בכל נקודה של [math]\displaystyle{ C }[/math]. האינטגרל הקווי מסוג שני של [math]\displaystyle{ \hat F }[/math] על [math]\displaystyle{ C }[/math] (לפי הפרמטריזציה [math]\displaystyle{ \hat r }[/math], בכיוון שהיא קובעת) הוא
- [math]\displaystyle{ \displaystyle \int_C\hat F\,d\hat r=\int_a^b\hat F(\hat r(t))\cdot\hat r'(t)\,dt , }[/math]
כאשר [math]\displaystyle{ \cdot }[/math] היא המכפלה הסקלרית.
תהי [math]\displaystyle{ C }[/math] מסילה עם פרמטריזציה [math]\displaystyle{ \hat r:[a,b]\to\mathbb R^2 }[/math], [math]\displaystyle{ \hat r(t)=(x(t),y(t)) }[/math], ויהי [math]\displaystyle{ \hat F=(P,Q) }[/math] שדה וקטורי במישור שרכיביו רציפים בכל נקודה של [math]\displaystyle{ C }[/math]. מסמנים
- [math]\displaystyle{ \displaystyle \begin{gathered} \int_C P\,dx=\int_a^b P(x(t),y(t))\,x'(t)\,dt ,\\ \int_C Q\,dy=\int_a^b Q(x(t),y(t))\,y'(t)\,dt . \end{gathered} }[/math]
מתקיים
- [math]\displaystyle{ \displaystyle \int_C\hat F\,d\hat r=\int_C P\,dx+\int_C Q\,dy , }[/math]
ואת הסכום הזה מסמנים גם [math]\displaystyle{ \int_C P\,dx+Q\,dy }[/math].
תהי [math]\displaystyle{ C }[/math] מסילה, ויהי [math]\displaystyle{ \hat F }[/math] שדה וקטורי (במישור או במרחב, כמו [math]\displaystyle{ C }[/math]) שרכיביו רציפים בכל נקודה של [math]\displaystyle{ C }[/math].
- (א) אם [math]\displaystyle{ \hat r_1 }[/math] ו־[math]\displaystyle{ \hat r_2 }[/math] פרמטריזציות פשוטות של [math]\displaystyle{ C }[/math] שקובעות את אותו כיוון, אזי האינטגרל הקווי מסוג שני של [math]\displaystyle{ \hat F }[/math] על [math]\displaystyle{ C }[/math] לפי [math]\displaystyle{ \hat r_1 }[/math] שווה לאינטגרל הקווי מסוג שני של [math]\displaystyle{ \hat F }[/math] על [math]\displaystyle{ C }[/math] לפי [math]\displaystyle{ \hat r_2 }[/math].
- (ב) תהי [math]\displaystyle{ \hat r:[a,b]\to\mathbb R^2 }[/math] או [math]\displaystyle{ \hat r:[a,b]\to\mathbb R^3 }[/math] פרמטריזציה של [math]\displaystyle{ C }[/math]. את המסילה [math]\displaystyle{ C }[/math] בכיוון ההפוך, עם הפרמטריזציה [math]\displaystyle{ \hat r^-(t)=\hat r(a+b-t) }[/math], [math]\displaystyle{ t\in[a,b] }[/math], נסמן [math]\displaystyle{ C^- }[/math]. אזי
- [math]\displaystyle{ \displaystyle \int_{C^-}\hat F\,d\hat r=-\int_C\hat F\,d\hat r . }[/math]
שדה משמר
תהי [math]\displaystyle{ A\subseteq\mathbb R^2 }[/math], ויהי [math]\displaystyle{ \hat F:A\to\mathbb R^2 }[/math] שדה וקטורי במישור. אומרים ש [math]\displaystyle{ \hat F }[/math] הוא שדה משמר אם קיימת פונקציה [math]\displaystyle{ U }[/math], דיפרנציאבילית בכל נקודה של [math]\displaystyle{ A }[/math], כך ש [math]\displaystyle{ \hat F(x,y)=(U_x(x,y),U_y(x,y)) }[/math] לכל [math]\displaystyle{ (x,y)\in A }[/math].
תהי [math]\displaystyle{ A\subseteq\mathbb R^2 }[/math], יהי [math]\displaystyle{ \hat F:A\to\mathbb R^2 }[/math] שדה משמר, ותהי [math]\displaystyle{ U }[/math] פונקציה דיפרנציאבילית בכל נקודה של [math]\displaystyle{ A }[/math] כך ש [math]\displaystyle{ \hat F=(U_x,U_y) }[/math] ב־[math]\displaystyle{ A }[/math]. תהי [math]\displaystyle{ C\subseteq A }[/math] מסילה עם פרמטריזציה [math]\displaystyle{ \hat r:[a,b]\to\mathbb R^2 }[/math], ונניח ש [math]\displaystyle{ U_x }[/math] ו־[math]\displaystyle{ U_y }[/math] רציפות בכל נקודה של [math]\displaystyle{ C }[/math]. אזי
- [math]\displaystyle{ \displaystyle \int_C\hat F\,d\hat r=U(\hat r(b))-U(\hat r(a)) . }[/math]
משפט גרין

תהי [math]\displaystyle{ C }[/math] מסילה עם פרמטריזציה סגורה [math]\displaystyle{ \hat r }[/math], ויהי [math]\displaystyle{ \hat F }[/math] שדה וקטורי (במישור או במרחב, כמו [math]\displaystyle{ C }[/math]) שרכיביו רציפים בכל נקודה של [math]\displaystyle{ C }[/math]. את האינטגרל הקווי מסוג שני של [math]\displaystyle{ \hat F }[/math] על [math]\displaystyle{ C }[/math] מסמנים גם
- [math]\displaystyle{ \displaystyle \oint_C\hat F\,d\hat r . }[/math]
יהי [math]\displaystyle{ D\subseteq\mathbb R^2 }[/math] תחום חסום ששפתו [math]\displaystyle{ C }[/math] היא מסילה סגורה פשוטה, ונכוון את [math]\displaystyle{ C }[/math] נגד כיוון השעון, כלומר כך שכאשר הולכים לאורך [math]\displaystyle{ C }[/math] התחום [math]\displaystyle{ D }[/math] נמצא משמאל. יהי [math]\displaystyle{ \hat F=(P,Q) }[/math] שדה וקטורי במישור כך שהנגזרות החלקיות של [math]\displaystyle{ P }[/math] ושל [math]\displaystyle{ Q }[/math] קיימות ורציפות בכל נקודה של [math]\displaystyle{ D\cup C }[/math]. אזי
- [math]\displaystyle{ \displaystyle \oint_C\hat F\,d\hat r=\iint_D(Q_x-P_y)\,dx\,dy . }[/math]
תהי [math]\displaystyle{ A\subseteq\mathbb R^2 }[/math], יהי [math]\displaystyle{ \hat F:A\to\mathbb R^2 }[/math] שדה משמר, ותהי [math]\displaystyle{ U }[/math] פונקציה דיפרנציאבילית בכל נקודה של [math]\displaystyle{ A }[/math] כך ש [math]\displaystyle{ \hat F=(U_x,U_y) }[/math] ב־[math]\displaystyle{ A }[/math]. תהי [math]\displaystyle{ C\subseteq A }[/math] מסילה עם פרמטריזציה סגורה, ונניח ש [math]\displaystyle{ U_x }[/math] ו־[math]\displaystyle{ U_y }[/math] רציפות בכל נקודה של [math]\displaystyle{ C }[/math]. אזי
- [math]\displaystyle{ \displaystyle \oint_C\hat F\,d\hat r=0 . }[/math]
יהי [math]\displaystyle{ \hat F=(P,Q) }[/math] שדה וקטורי במישור, ותהי [math]\displaystyle{ L\subseteq\mathbb R^2 }[/math] מסילה. יש שתי דרכים לחשב את [math]\displaystyle{ \int_L\hat F\,d\hat r }[/math]:
- (א) למצוא פרמטריזציה של [math]\displaystyle{ L }[/math], ולחשב באופן ישיר לפי ההגדרה.
- (ב) להשלים את [math]\displaystyle{ L }[/math] במסילה [math]\displaystyle{ L' }[/math], מנקודת הסיום של [math]\displaystyle{ L }[/math] אל נקודת ההתחלה שלה, כך ש [math]\displaystyle{ L }[/math] ו־[math]\displaystyle{ L' }[/math] יחד הן השפה [math]\displaystyle{ C }[/math] של תחום חסום [math]\displaystyle{ D }[/math], מכוונת נגד כיוון השעון; לחשב את [math]\displaystyle{ \oint_C\hat F\,d\hat r }[/math] לפי משפט גרין, כשמתקיימות הנחותיו; ולהחסיר את מה שנוסף:
- [math]\displaystyle{ \displaystyle \int_L\hat F\,d\hat r=\iint_D(Q_x-P_y)\,dx\,dy-\int_{L'}\hat F\,d\hat r . }[/math]
פרק 9 - אינטגרלים משטחיים, משפט גאוס ומשפט סטוקס
ההרצאות של הפרק (תשפ"ו), לפי תאריך: הנדסה: 15.6.26 · 19.6.26 · 22.6.26 · 26.6.26 · 20.7.26; אודיסאה: 23.6.26 · 26.6.26 · 30.6.26
אינטגרלים משטחיים
יהי [math]\displaystyle{ D\subseteq\mathbb R^2 }[/math] תחום חסום.
- תהיינה [math]\displaystyle{ x(u,v) }[/math], [math]\displaystyle{ y(u,v) }[/math] ו־[math]\displaystyle{ z(u,v) }[/math] פונקציות שהנגזרות החלקיות שלהן קיימות ורציפות בכל נקודה של [math]\displaystyle{ D }[/math], ותהי [math]\displaystyle{ \hat s:D\to\mathbb R^3 }[/math] הפונקציה [math]\displaystyle{ \hat s(u,v)=(x(u,v),y(u,v),z(u,v)) }[/math]. הקבוצה [math]\displaystyle{ M=\{\hat s(u,v)\mid(u,v)\in D\} }[/math] נקראת משטח, ו־[math]\displaystyle{ \hat s }[/math] נקראת פרמטריזציה של [math]\displaystyle{ M }[/math].
- תהי [math]\displaystyle{ f(x,y) }[/math] פונקציה שהנגזרות החלקיות שלה קיימות ורציפות בכל נקודה של [math]\displaystyle{ D }[/math]. הפרמטריזציה הטבעית של גרף [math]\displaystyle{ f }[/math], המשטח [math]\displaystyle{ \{(x,y,f(x,y))\mid(x,y)\in D\} }[/math], היא
- [math]\displaystyle{ \displaystyle \hat s(x,y)=(x,y,f(x,y)) ,\qquad(x,y)\in D . }[/math]
כמו באינטגרל קווי, העיקר באינטגרל משטחי הוא הפרמטריזציה של המשטח: בשביל חישוב, תמיד מוצאים פרמטריזציה של המשטח.
יהי [math]\displaystyle{ M }[/math] משטח עם פרמטריזציה [math]\displaystyle{ \hat s:D\to\mathbb R^3 }[/math], ותהי [math]\displaystyle{ f }[/math] פונקציה רציפה בכל נקודה של [math]\displaystyle{ M }[/math]. האינטגרל המשטחי מסוג ראשון של [math]\displaystyle{ f }[/math] על [math]\displaystyle{ M }[/math] (לפי הפרמטריזציה [math]\displaystyle{ \hat s }[/math]) הוא
- [math]\displaystyle{ \displaystyle \iint_M f\,dS=\iint_D f(\hat s(u,v))\cdot\|\hat s_u(u,v)\times\hat s_v(u,v)\|\,du\,dv , }[/math]
כאשר [math]\displaystyle{ \hat s_u=(x_u,y_u,z_u) }[/math] ו־[math]\displaystyle{ \hat s_v=(x_v,y_v,z_v) }[/math], ו־[math]\displaystyle{ \times }[/math] היא המכפלה הווקטורית.
פרמטריזציה של משטח אינה שינוי קואורדינטות, ואין בה יעקוביאן. כדי להבדיל ביניהם שואלים: האם היה אינטגרל אחד והחלפנו אותו באחר (שינוי קואורדינטות), או שעוד לא ניסחנו את האינטגרל הראשון (פרמטריזציה)?
יהי [math]\displaystyle{ D\subseteq\mathbb R^2 }[/math] תחום חסום, תהי [math]\displaystyle{ f(x,y) }[/math] פונקציה שהנגזרות החלקיות שלה קיימות ורציפות בכל נקודה של [math]\displaystyle{ D }[/math], ותהי [math]\displaystyle{ \hat s(x,y)=(x,y,f(x,y)) }[/math], [math]\displaystyle{ (x,y)\in D }[/math], הפרמטריזציה הטבעית של גרף [math]\displaystyle{ f }[/math]. אזי לכל [math]\displaystyle{ (x,y)\in D }[/math] מתקיים
- [math]\displaystyle{ \displaystyle \hat s_x\times\hat s_y=(-f_x,-f_y,1) ,\qquad\|\hat s_x\times\hat s_y\|=\sqrt{f_x^2+f_y^2+1} , }[/math]
כאשר [math]\displaystyle{ \hat s_x }[/math], [math]\displaystyle{ \hat s_y }[/math] והנגזרות החלקיות של [math]\displaystyle{ f }[/math] מחושבים בנקודה [math]\displaystyle{ (x,y) }[/math].
שטח הפנים של "עוגה" בנוי משטח הרצפה, שטח הקירות ושטח התקרה. אם הרצפה היא התחום [math]\displaystyle{ D\subseteq\mathbb R^2 }[/math], השפה שלו היא המסילה [math]\displaystyle{ C }[/math], וגובה העוגה מעל הנקודה [math]\displaystyle{ (x,y)\in D }[/math] הוא [math]\displaystyle{ f(x,y)\ge0 }[/math], אזי:
- שטח הרצפה הוא האינטגרל הכפול [math]\displaystyle{ \iint_D 1\,dx\,dy }[/math];
- שטח הקירות הוא האינטגרל הקווי מסוג ראשון [math]\displaystyle{ \int_C f\,dr }[/math];
- שטח התקרה הוא האינטגרל המשטחי מסוג ראשון [math]\displaystyle{ \iint_M 1\,dS }[/math], כאשר [math]\displaystyle{ M }[/math] גרף [math]\displaystyle{ f }[/math] מעל [math]\displaystyle{ D }[/math].
יהי [math]\displaystyle{ M }[/math] משטח עם פרמטריזציה [math]\displaystyle{ \hat s:D\to\mathbb R^3 }[/math], ויהי [math]\displaystyle{ \hat F }[/math] שדה וקטורי במרחב שרכיביו רציפים בכל נקודה של [math]\displaystyle{ M }[/math]. בוחרים כיוון לנורמל [math]\displaystyle{ \hat n }[/math] של [math]\displaystyle{ M }[/math]: בכל נקודה [math]\displaystyle{ \hat s(u,v) }[/math] שבה [math]\displaystyle{ \hat s_u\times\hat s_v\ne(0,0,0) }[/math], הווקטור [math]\displaystyle{ \hat n }[/math] הוא וקטור היחידה בכיוון של [math]\displaystyle{ \hat s_u\times\hat s_v }[/math], או וקטור היחידה בכיוון ההפוך לו, באותה בחירה בכל הנקודות. האינטגרל המשטחי מסוג שני של [math]\displaystyle{ \hat F }[/math] על [math]\displaystyle{ M }[/math] בכיוון [math]\displaystyle{ \hat n }[/math] הוא
- [math]\displaystyle{ \displaystyle \iint_M\hat F\cdot\hat n\,dS=\pm\iint_D\hat F(\hat s(u,v))\cdot\big(\hat s_u(u,v)\times\hat s_v(u,v)\big)\,du\,dv , }[/math]
עם הסימן [math]\displaystyle{ + }[/math] אם [math]\displaystyle{ \hat n }[/math] בכיוון של [math]\displaystyle{ \hat s_u\times\hat s_v }[/math], ועם הסימן [math]\displaystyle{ - }[/math] אם [math]\displaystyle{ \hat n }[/math] בכיוון ההפוך.
אם [math]\displaystyle{ M=M_1\cup\dots\cup M_k }[/math], כאשר [math]\displaystyle{ M_1,\dots,M_k }[/math] משטחים שנפגשים זה עם זה רק לאורך מסילות, ועל כל אחד מהם נבחר כיוון לנורמל, מגדירים את [math]\displaystyle{ \iint_M\hat F\cdot\hat n\,dS }[/math] כסכום האינטגרלים עליהם.
משפט גאוס ומשפט סטוקס

מסמנים
- [math]\displaystyle{ \displaystyle \nabla=\left(\frac{\partial}{\partial x},\frac{\partial}{\partial y},\frac{\partial}{\partial z}\right) . }[/math]
יהי [math]\displaystyle{ \hat F=(P,Q,R) }[/math] שדה וקטורי במרחב, ותהי [math]\displaystyle{ (x,y,z) }[/math] נקודה שבה הנגזרות החלקיות של רכיבי [math]\displaystyle{ \hat F }[/math] קיימות. הדיברגנץ של [math]\displaystyle{ \hat F }[/math] בנקודה [math]\displaystyle{ (x,y,z) }[/math] הוא
- [math]\displaystyle{ \displaystyle \nabla\cdot\hat F=P_x+Q_y+R_z , }[/math]
כשהנגזרות החלקיות מחושבות בנקודה [math]\displaystyle{ (x,y,z) }[/math].
יהי [math]\displaystyle{ V\subseteq\mathbb R^3 }[/math] גוף חסום, שהמעטפת שלו [math]\displaystyle{ M }[/math] מורכבת ממספר סופי של משטחים שנפגשים זה עם זה רק לאורך מסילות, ונבחר את כיוון הנורמל [math]\displaystyle{ \hat n }[/math] של [math]\displaystyle{ M }[/math] כלפי חוץ [math]\displaystyle{ V }[/math]. יהי [math]\displaystyle{ \hat F }[/math] שדה וקטורי במרחב שהנגזרות החלקיות של רכיביו קיימות ורציפות בכל נקודה של [math]\displaystyle{ V\cup M }[/math]. אזי
- [math]\displaystyle{ \displaystyle \iint_M\hat F\cdot\hat n\,dS=\iiint_V\nabla\cdot\hat F\,dx\,dy\,dz . }[/math]
כדי להשתמש במשפט גאוס, המשטח צריך להיות מעטפת שלמה של גוף. אם המשטח [math]\displaystyle{ M }[/math] אינו מעטפת שלמה, משלימים אותו במשטח [math]\displaystyle{ T }[/math] (למשל, חצי ספירה ברצפה שלה) כך ש [math]\displaystyle{ M }[/math] ו־[math]\displaystyle{ T }[/math] יחד הם המעטפת של גוף [math]\displaystyle{ V }[/math], ומחסירים את מה שנוסף. כשמתקיימות ההנחות של משפט גאוס:
- [math]\displaystyle{ \displaystyle \iint_M\hat F\cdot\hat n\,dS=\iiint_V\nabla\cdot\hat F\,dx\,dy\,dz-\iint_T\hat F\cdot\hat n\,dS , }[/math]
כאשר הנורמל על [math]\displaystyle{ M }[/math] ועל [math]\displaystyle{ T }[/math] מכוון כלפי חוץ [math]\displaystyle{ V }[/math].
יהי [math]\displaystyle{ \hat F=(P,Q,R) }[/math] שדה וקטורי במרחב, ותהי [math]\displaystyle{ (x,y,z) }[/math] נקודה שבה הנגזרות החלקיות של רכיבי [math]\displaystyle{ \hat F }[/math] קיימות. הרוטור של [math]\displaystyle{ \hat F }[/math] בנקודה [math]\displaystyle{ (x,y,z) }[/math] הוא
- [math]\displaystyle{ \displaystyle \operatorname{rot}(\hat F)=\nabla\times\hat F=\det\begin{pmatrix}\hat x&\hat y&\hat z\\[2pt]\dfrac{\partial}{\partial x}&\dfrac{\partial}{\partial y}&\dfrac{\partial}{\partial z}\\[6pt]P&Q&R\end{pmatrix}=\big(R_y-Q_z,\,P_z-R_x,\,Q_x-P_y\big) , }[/math]
כשהנגזרות החלקיות מחושבות בנקודה [math]\displaystyle{ (x,y,z) }[/math].
הדטרמיננטה מחושבת פורמלית, לפי השורה הראשונה, ו־[math]\displaystyle{ \hat x }[/math], [math]\displaystyle{ \hat y }[/math], [math]\displaystyle{ \hat z }[/math] הם וקטורי היחידה בכיווני הצירים [math]\displaystyle{ x }[/math], [math]\displaystyle{ y }[/math] ו־[math]\displaystyle{ z }[/math].
יהי [math]\displaystyle{ M }[/math] משטח ששפתו [math]\displaystyle{ C }[/math] היא מסילה סגורה פשוטה, ונבחר כיוון לנורמל [math]\displaystyle{ \hat n }[/math] של [math]\displaystyle{ M }[/math]. נכוון את [math]\displaystyle{ C }[/math] נגד כיוון השעון כשהראש בכיוון [math]\displaystyle{ \hat n }[/math], כלומר כך שכאשר הולכים לאורך [math]\displaystyle{ C }[/math] והראש בכיוון [math]\displaystyle{ \hat n }[/math], המשטח [math]\displaystyle{ M }[/math] נמצא משמאל. יהי [math]\displaystyle{ \hat F }[/math] שדה וקטורי במרחב שהנגזרות החלקיות של רכיביו קיימות ורציפות בכל נקודה של [math]\displaystyle{ M\cup C }[/math]. אזי
- [math]\displaystyle{ \displaystyle \oint_C\hat F\,d\hat r=\iint_M\operatorname{rot}(\hat F)\cdot\hat n\,dS . }[/math]
יהי [math]\displaystyle{ D\subseteq\mathbb R^2 }[/math] תחום חסום ששפתו [math]\displaystyle{ C }[/math] היא מסילה סגורה פשוטה, מכוונת נגד כיוון השעון, ויהי [math]\displaystyle{ \hat F=(P,Q) }[/math] שדה וקטורי במישור כך שהנגזרות החלקיות של [math]\displaystyle{ P }[/math] ושל [math]\displaystyle{ Q }[/math] קיימות ורציפות בכל נקודה של [math]\displaystyle{ D\cup C }[/math]. נגדיר את המשטח [math]\displaystyle{ M=\{(x,y,0)\mid(x,y)\in D\} }[/math] עם הנורמל [math]\displaystyle{ \hat n=(0,0,1) }[/math], את שפתו [math]\displaystyle{ L=\{(x,y,0)\mid(x,y)\in C\} }[/math] בכיוון של [math]\displaystyle{ C }[/math], ואת השדה [math]\displaystyle{ \hat G(x,y,z)=(P(x,y),Q(x,y),0) }[/math]. אזי [math]\displaystyle{ \operatorname{rot}(\hat G)=(0,0,Q_x-P_y) }[/math], וכן
- [math]\displaystyle{ \displaystyle \oint_L\hat G\,d\hat r=\oint_C\hat F\,d\hat r ,\qquad\iint_M\operatorname{rot}(\hat G)\cdot\hat n\,dS=\iint_D(Q_x-P_y)\,dx\,dy . }[/math]
לכן משפט סטוקס עבור [math]\displaystyle{ M }[/math] ו־[math]\displaystyle{ \hat G }[/math] הוא משפט גרין עבור [math]\displaystyle{ D }[/math] ו־[math]\displaystyle{ \hat F }[/math].